实时颗粒物理,眼见为实。
下面每段视频都出自 VeloxSim 的求解器:机器人相关的演示使用 NDEM,散料流动和验证算例使用我们的开源 DEM 和 PBF 代码。每段视频都标注了所用的求解器。
- 01
闭环铲装
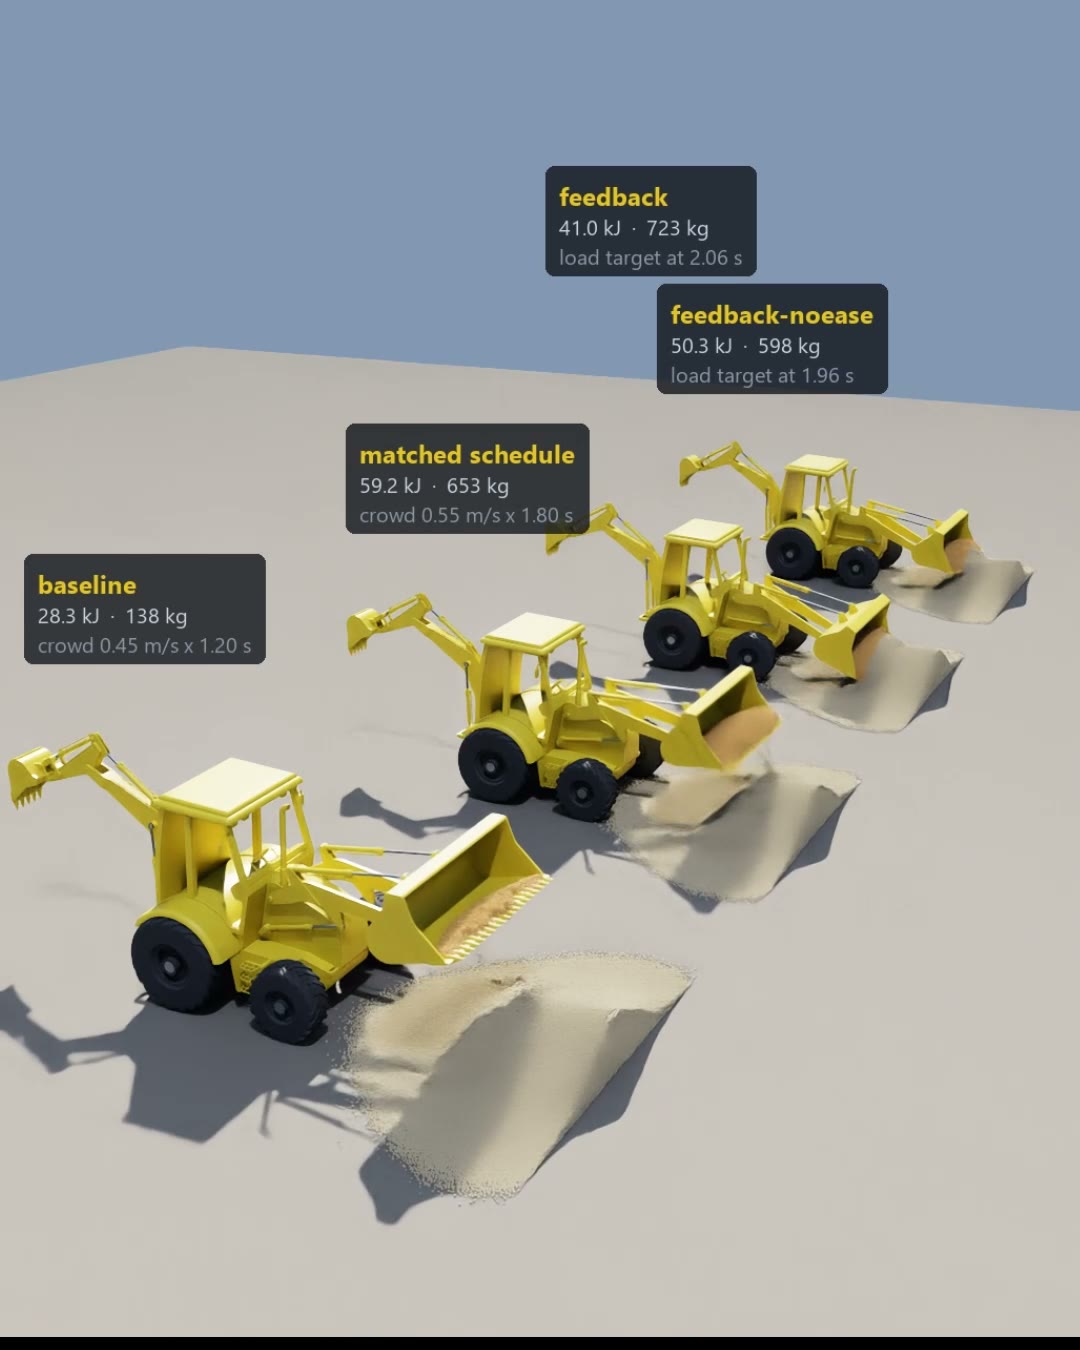
控制 四台轮式装载机在约一百万个颗粒中同时铲装,比较四种控制方案。监测铲斗油缸受力、在负载升高时放缓收斗的控制器,与调校到相当水平的固定动作方案相比,装载量多 11%,能耗少 31%。以上均为仿真结果。
- 02
挖掘:
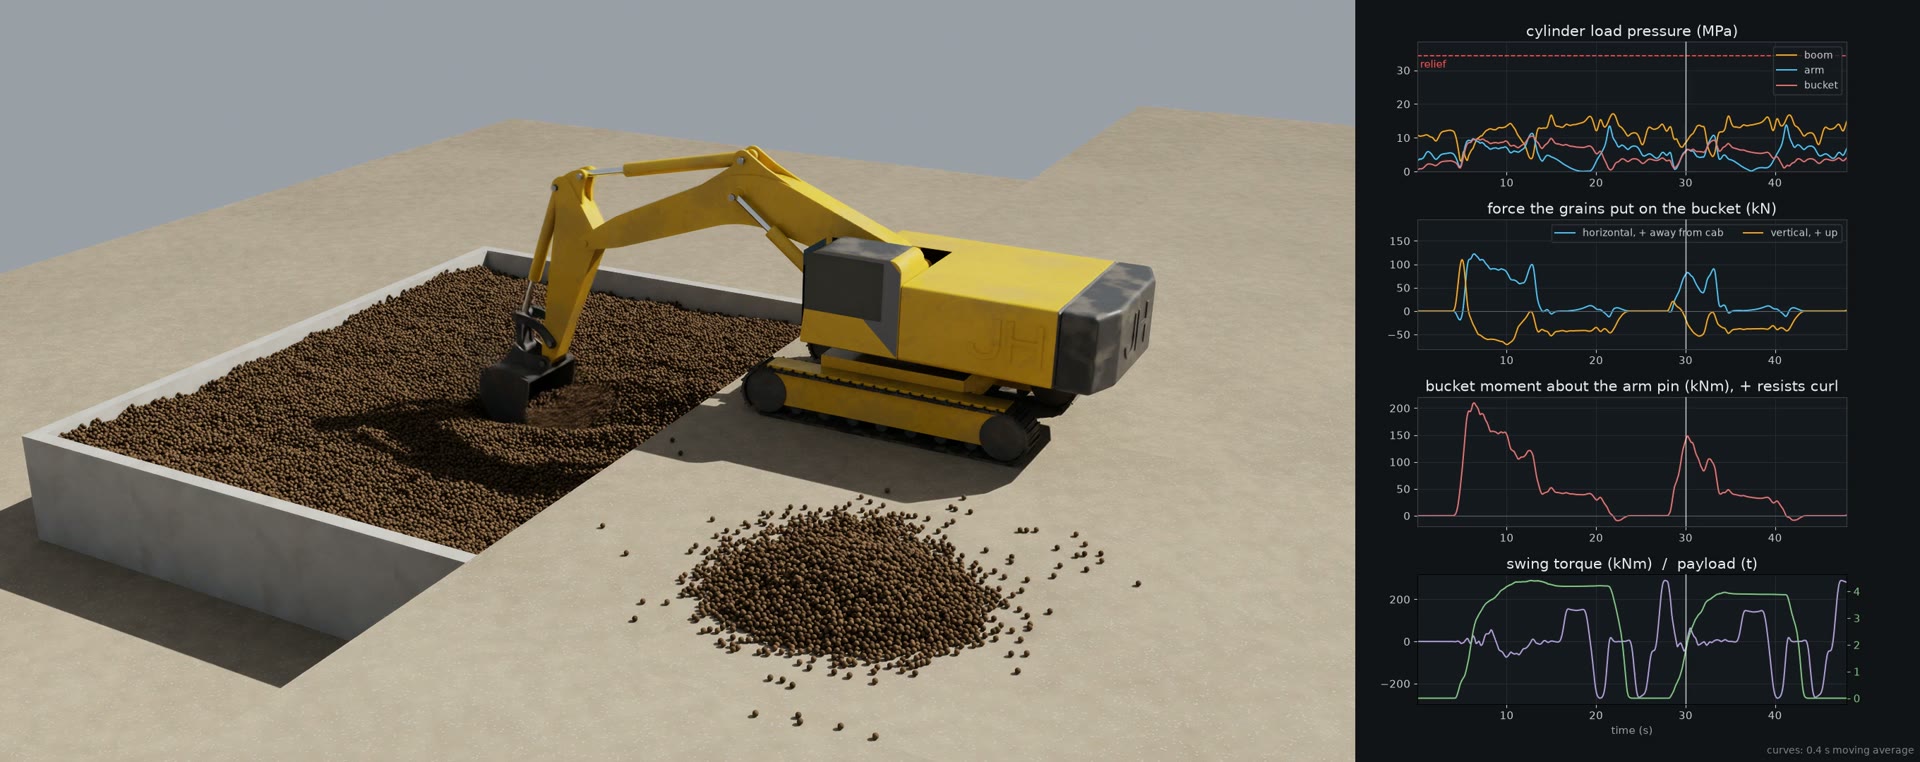
铲斗与 物料 相互作用 整台液压挖掘机与约 63 万个颗粒双向耦合,仿真输出油缸压力、铲斗受力与力矩、回转扭矩和装载量。演示中的机器由预设动作或键盘操作驱动;物料未标定,数值仅供参考。
- 03
GPU NDEM:
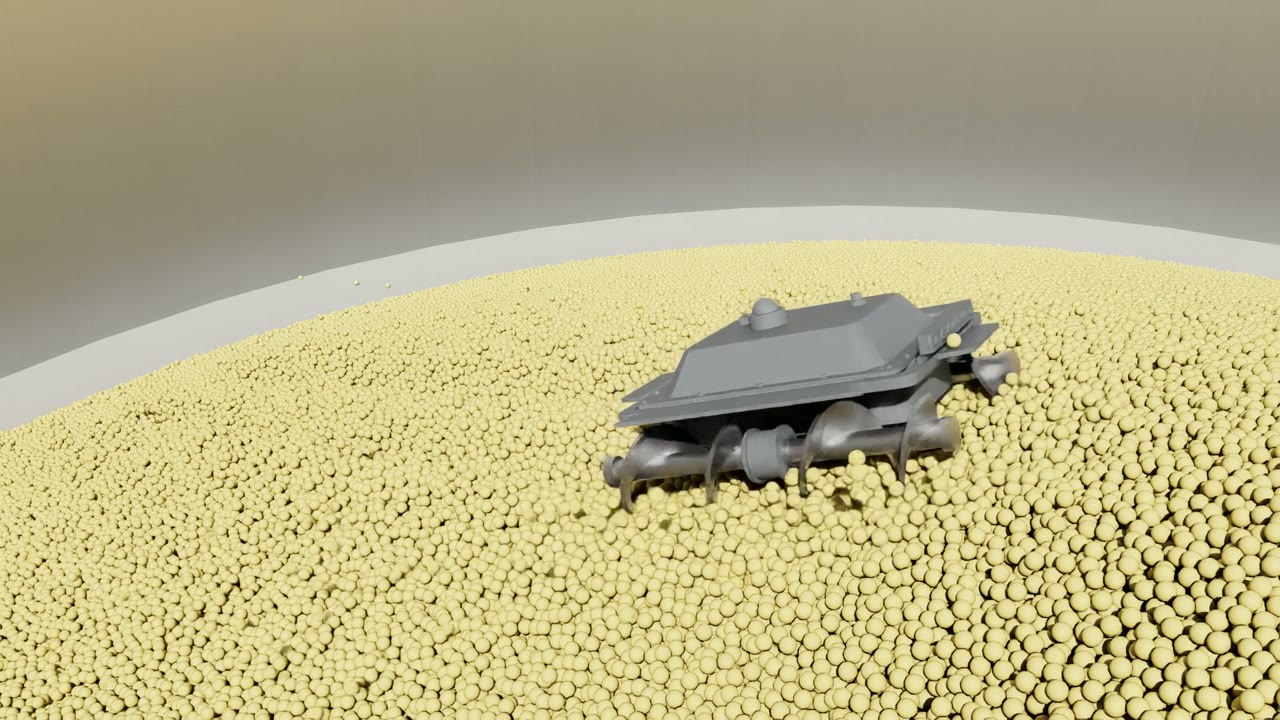
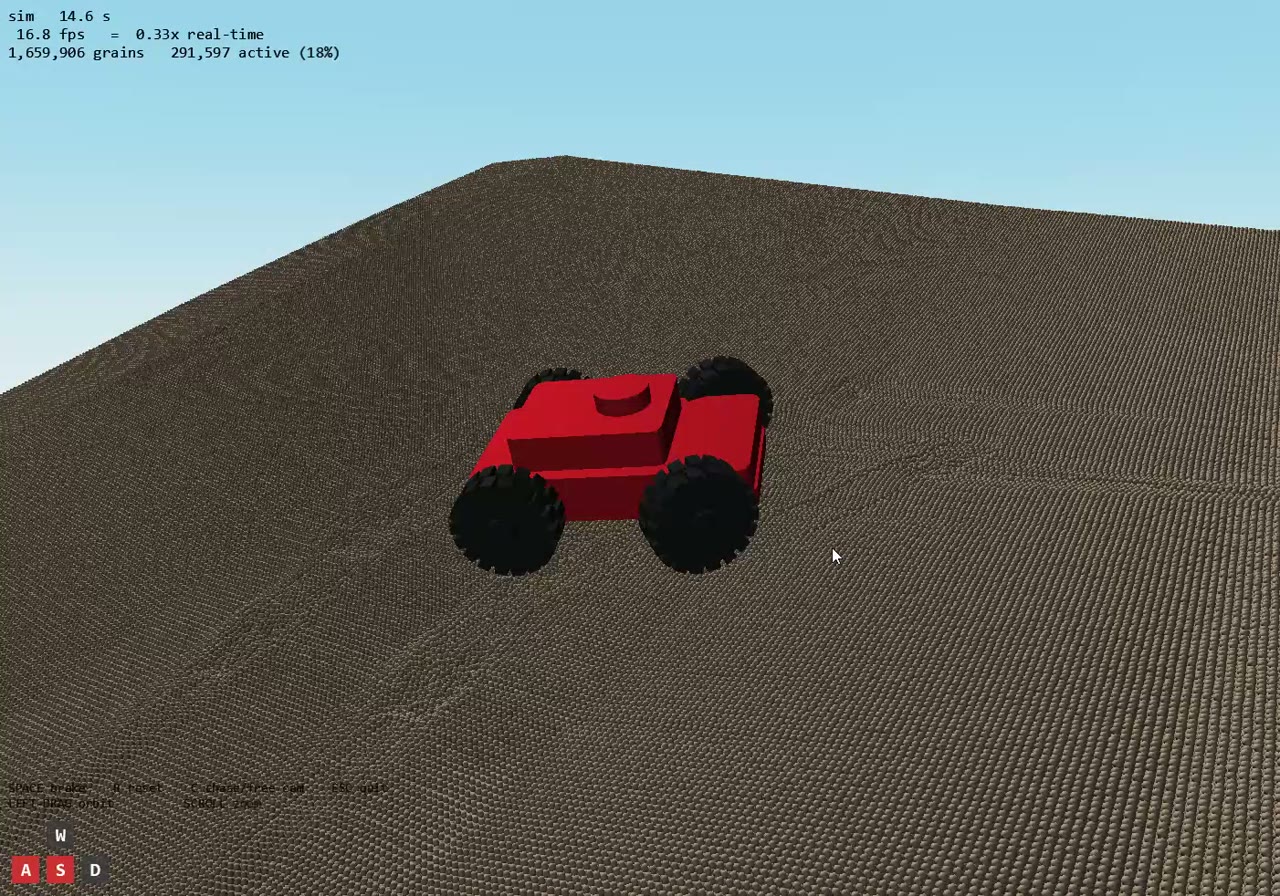
实时 颗粒 计算 求解器基于 NVIDIA Warp 在 GPU 上运行,只计算机器附近和仍在运动的颗粒,其余颗粒休眠。粮仓机器人演示在单块 RTX 5090 上实时运行 160 万颗粒;在 170 万颗粒的大型地形上约为三分之一实时,这是目前规模范围的上限。
- 04
机器人
集成: Warp、 Newton 与 Isaac Sim 各项集成的进展如下。
- 已实现 NDEM 的 GPU 内核直接基于 NVIDIA Warp 编写。
- 已演示 在 Isaac Sim 中渲染,并支持键盘实时操作。
- 已演示 与 Newton 双向耦合;装载机演示中整机由 Newton + MuJoCo-Warp 驱动。
- 已演示 由 ROS 2 控制回路驱动的巡检车在 NDEM 颗粒地面上行驶。
- 开发中 集成到 Newton 与 Isaac Lab 的 NDEM 求解器(测试版)。
全部演示
 NDEM
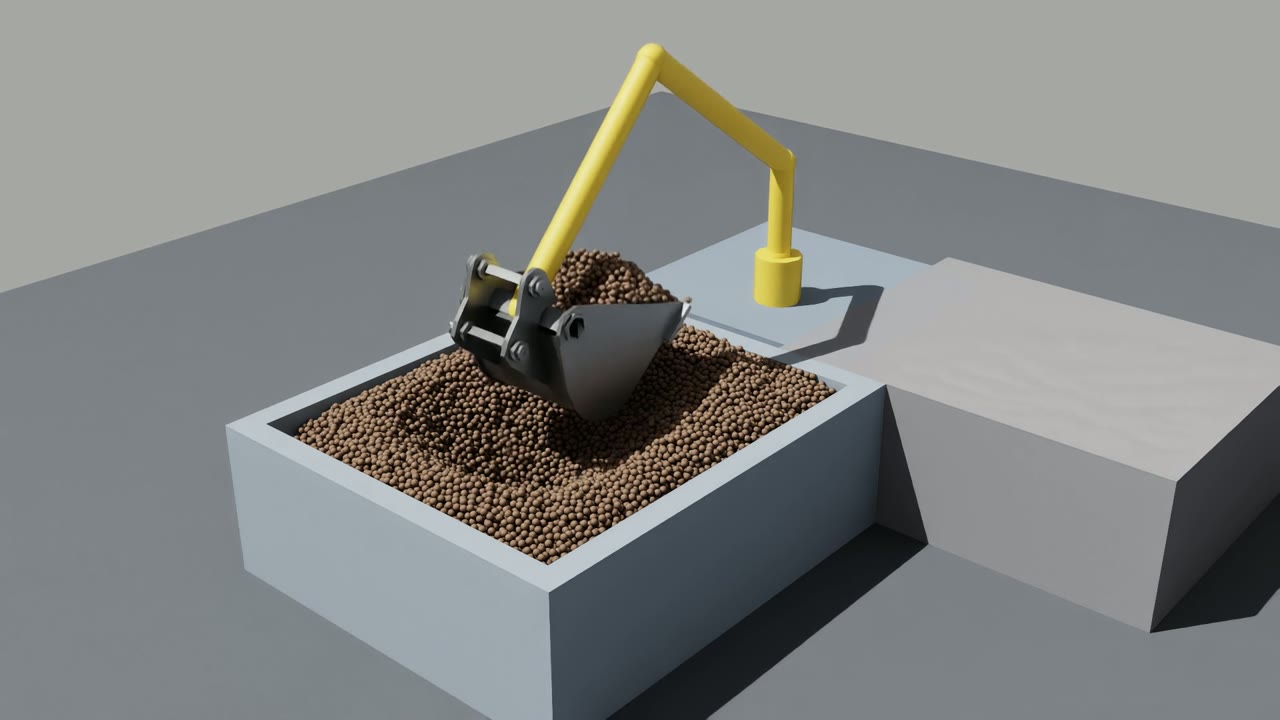
挖掘机整臂 — 完整挖掘循环
一套完整的挖掘机工作装置(动臂、斗杆和带齿铲斗)在 90,000 个颗粒中完成挖掘、提升、回转和卸料的完整循环。每个连杆都通过 NDEM 求解器与物料双向耦合;后面几个仅含铲斗的演示把同一场景简化,专门考察物料模型。
 NDEM
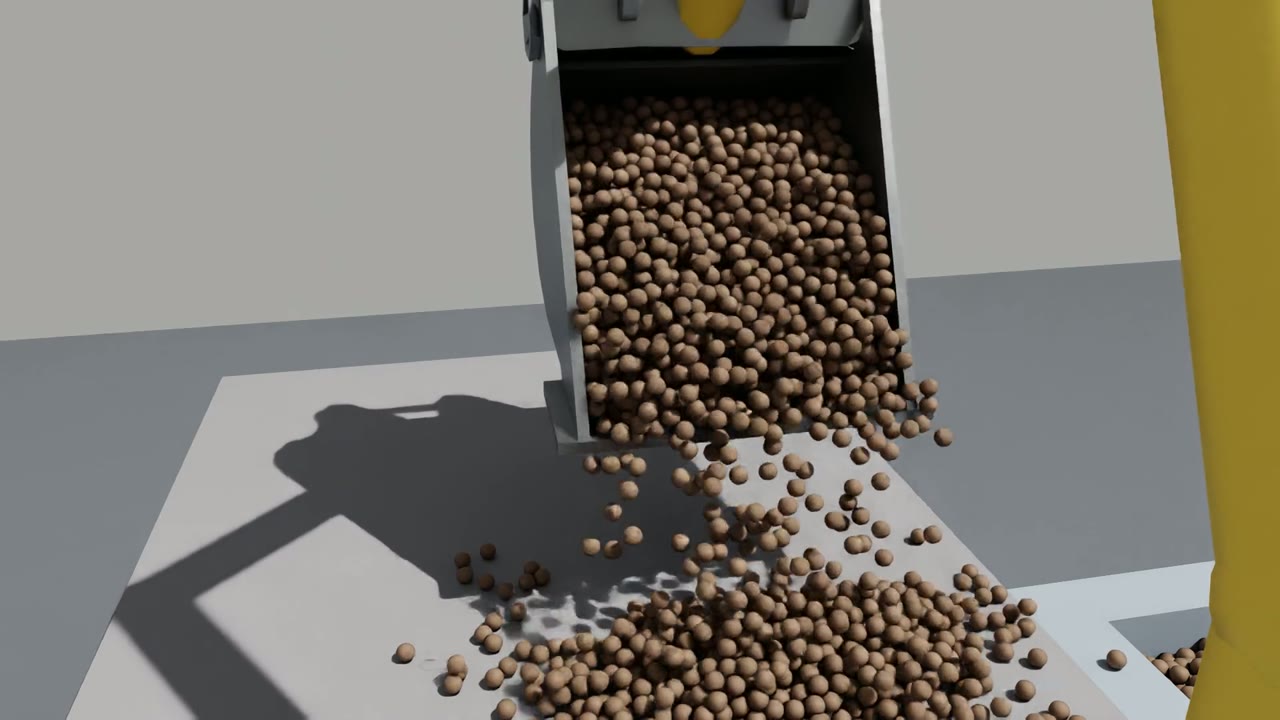
挖掘机整臂 — 颗粒尺度特写
同一段 90,000 颗粒的挖掘过程,换成紧贴铲斗的第二机位。在这个距离上可以看清单个颗粒:物料在切削刃周围剪切,被压实装进铲斗,卸料时又散开成自由飞行的颗粒。
 NDEM
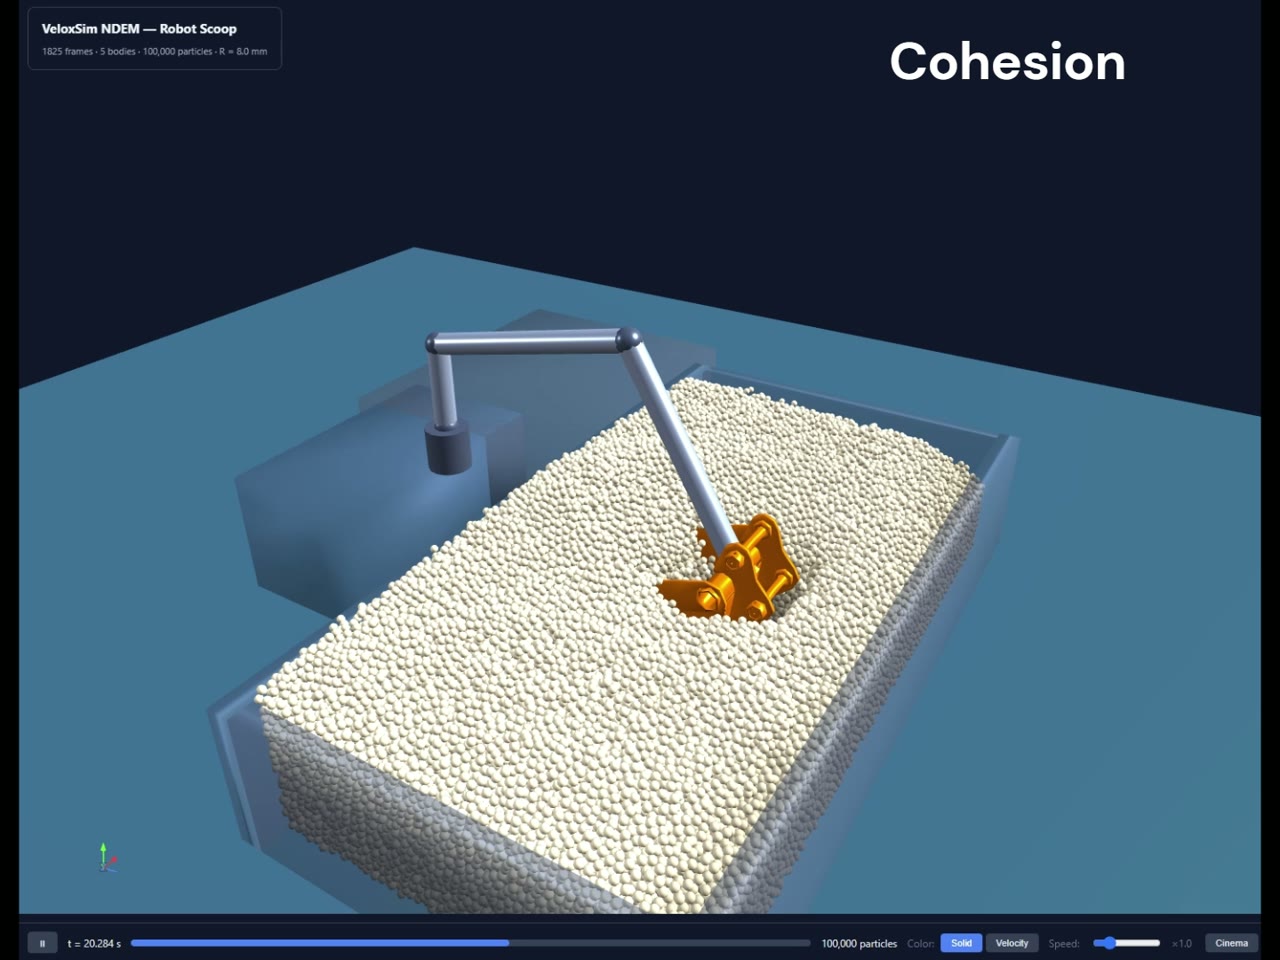
挖掘机铲斗 — 黏性物料
挖掘机铲斗在开启黏聚力的 100,000 个颗粒中作业。物料能保持开挖面,并成团脱落,就像潮湿的矿石或黏土在铲斗下的表现。
 NDEM
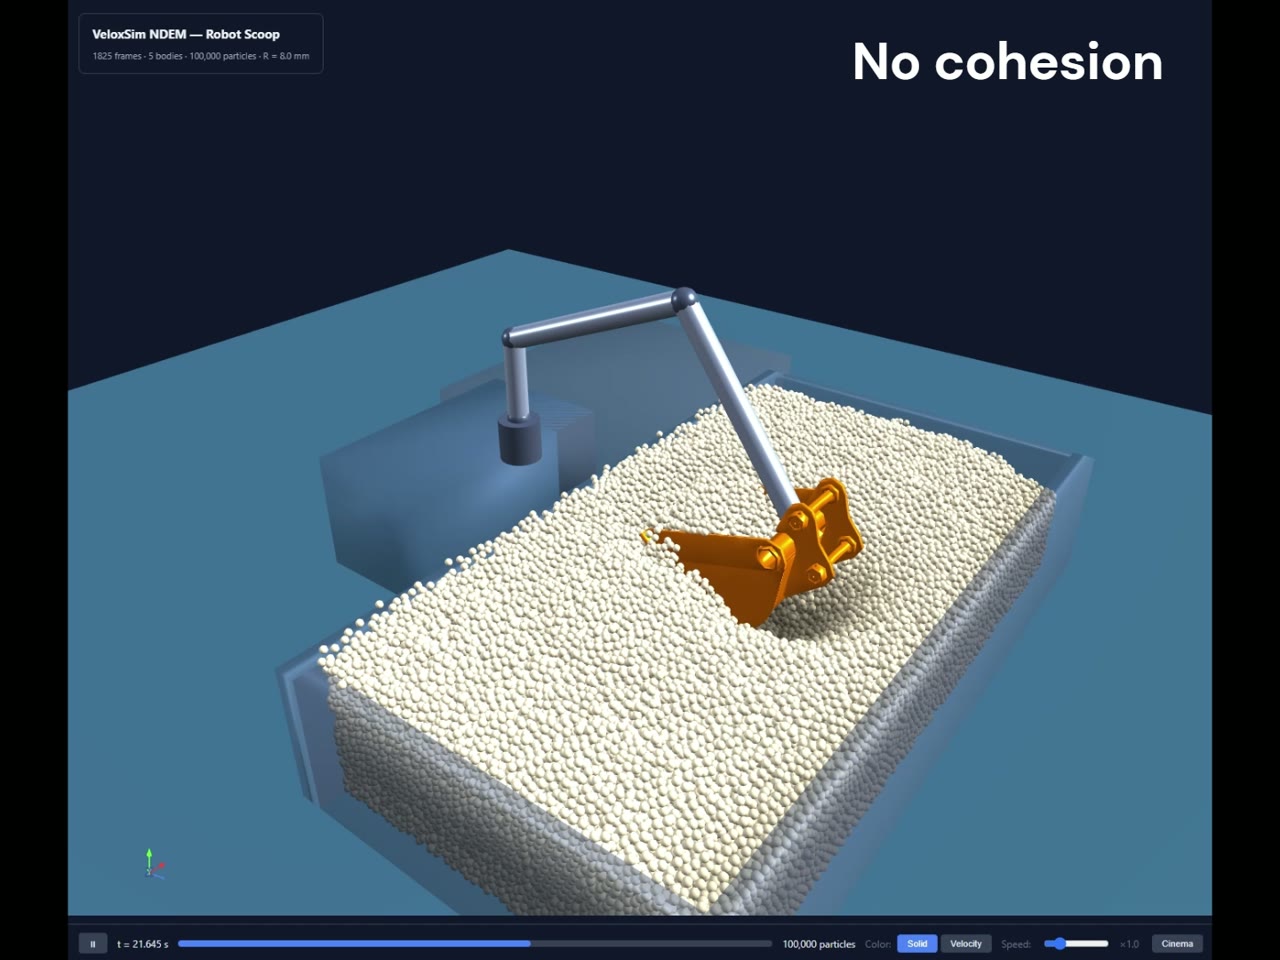
挖掘机铲斗 — 自由流动物料
同一场景关闭黏聚力。料床坍塌变平,绕着铲斗流动,而不是保持开挖面。几何和机器人完全相同,唯一改变的是物料模型。
 NDEM
液压挖掘机 — 预设动作挖掘循环
一台完整的液压挖掘机按预设动作完成两个挖掘循环,与约 63 万个 80 mm 颗粒双向耦合。右侧曲线均由仿真计算得出:油缸压力、铲斗受力与力矩、回转扭矩和装载量。
 NDEM
液压挖掘机 — 键盘实时操作
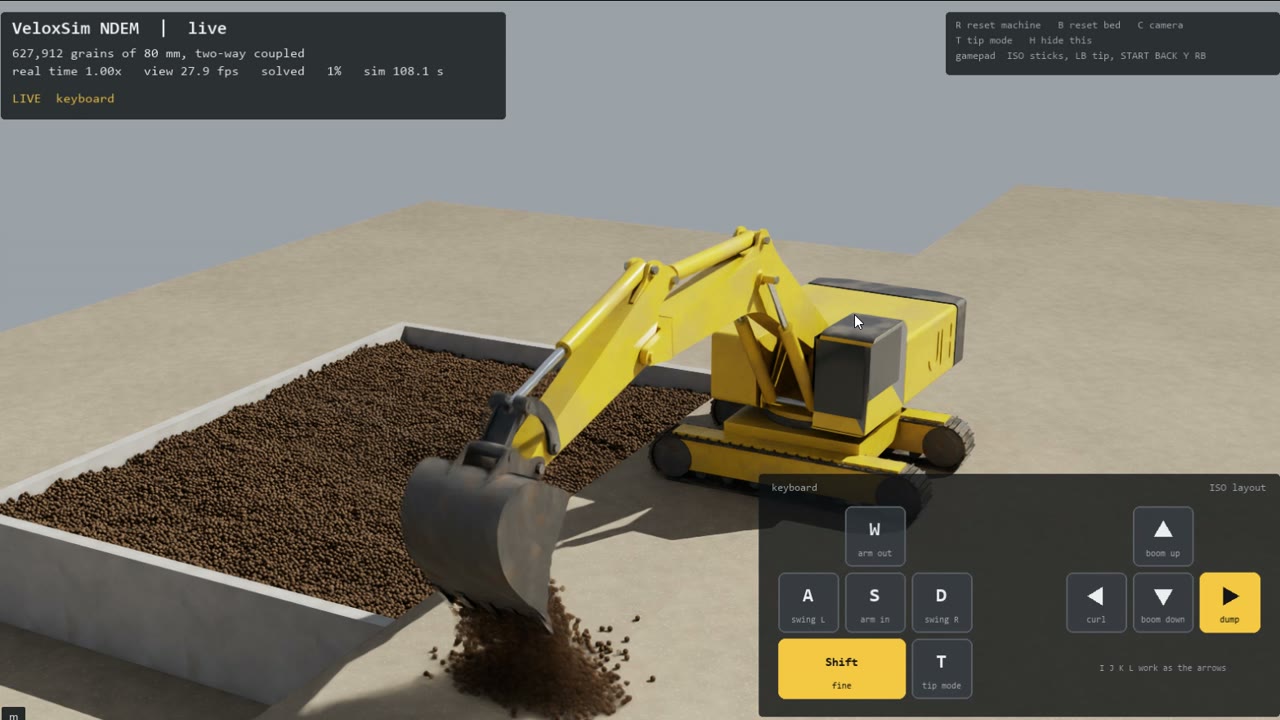
同一台挖掘机和料坑,在 Isaac Sim 中用键盘实时操作。这段视频主要展示仿真可以实时运行:627,912 个 80 mm 颗粒双向耦合,屏幕读数约为 1.00 倍实时。
 NDEM
闭环铲装:四种控制方案
四台轮式装载机在约一百万个颗粒中同时铲装,各自使用不同的控制器。通过监测铲斗油缸受力并适时放缓收斗,与调校到相当水平的固定动作方案相比,多装了 11% 的物料,能耗却降低了 31%。
 NDEM
无尽矿山,边开边生成
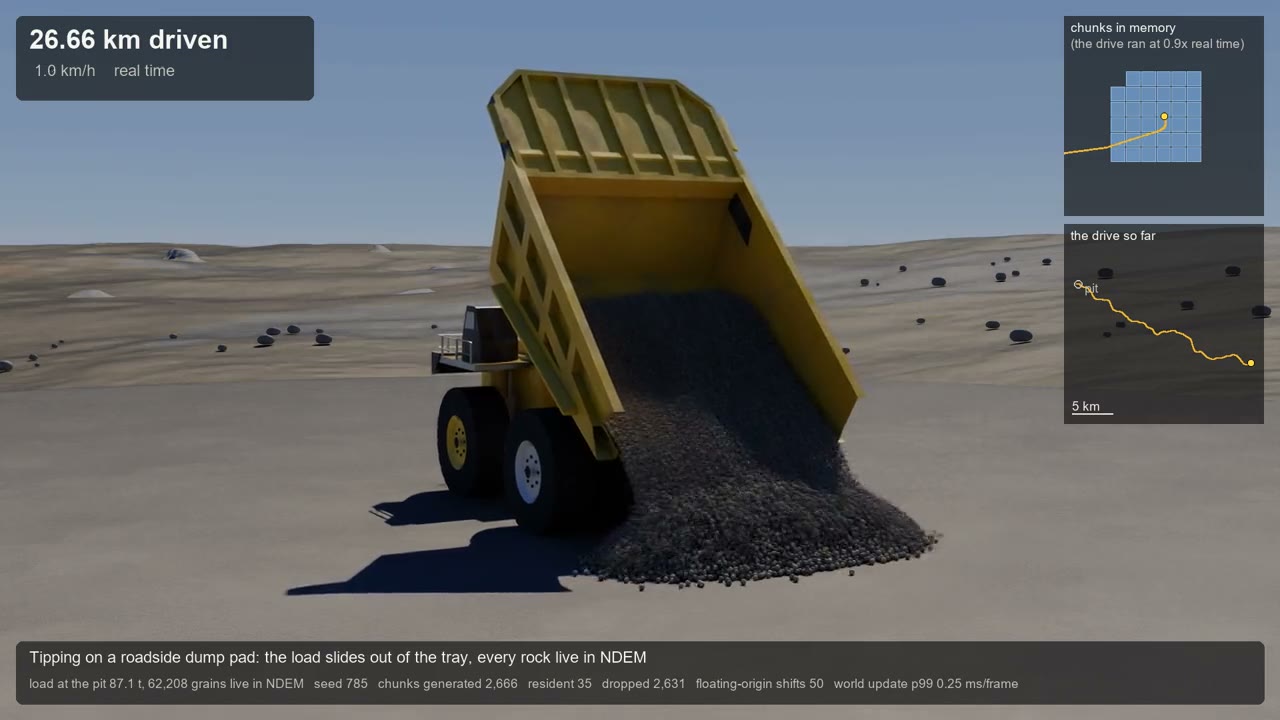
VeloxSim 仅凭一个随机种子,就能即时生成露天矿和一条无尽的运输道路。矿用卡车载着逐颗仿真的 87 吨岩石驶出矿坑,行驶 26.7 公里后在路边卸料场卸料,物理计算与场景流式加载在单块 GPU 上以约实时的速度一起运行。
 NDEM
粮仓机器人在 28° 料堆上实时作业
一台粮仓机器人在由 160 万颗粒组成的 28° 料堆上爬坡、横穿和下坡,螺旋推进器以 300 rpm 旋转,把谷物向坡下抛出。它在单块 RTX 5090 上实时运行,因为求解器只在谷物运动的地方工作。
 NDEM
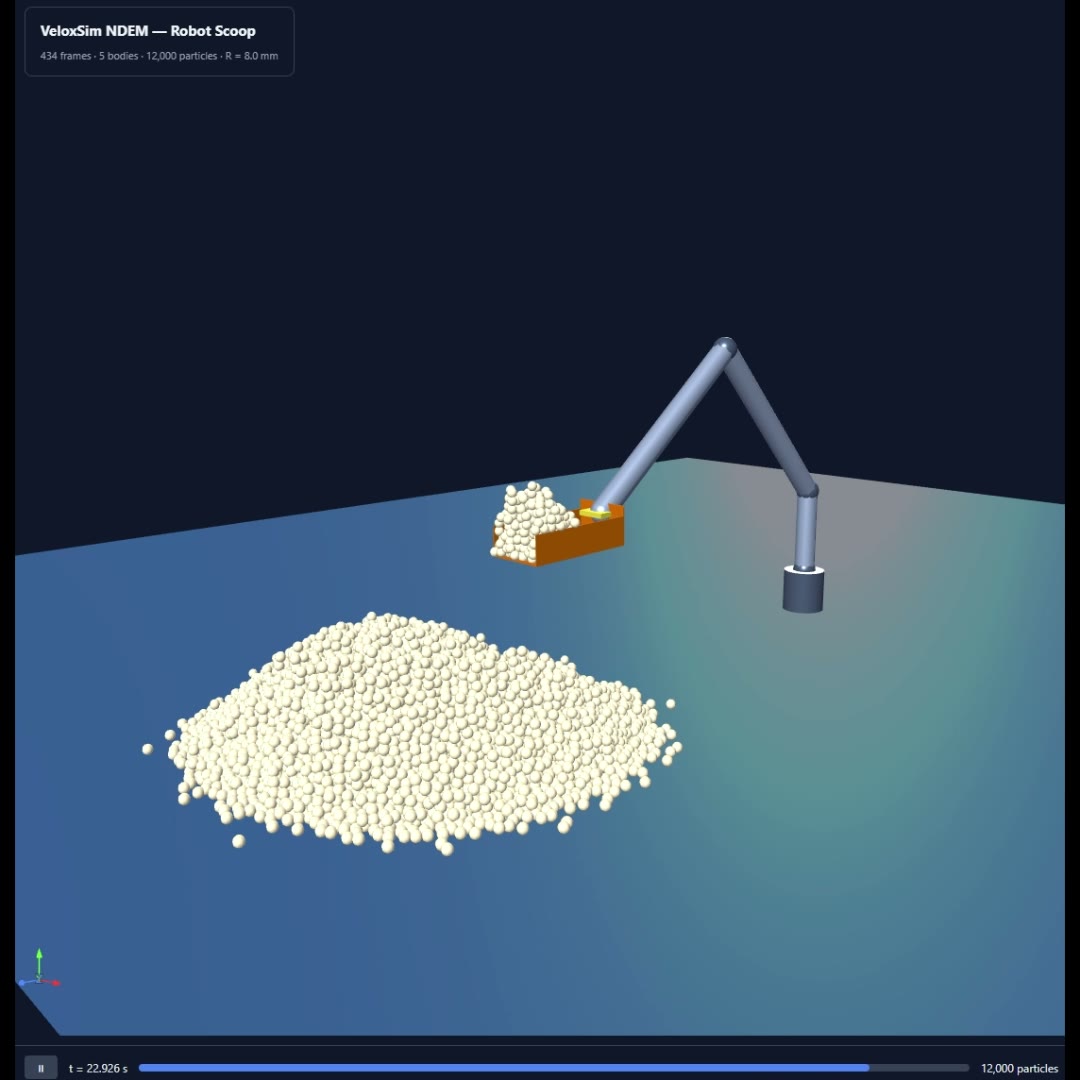
颗粒介质中的自主铲取
刚性铲斗挖掘松散物料,通过 NDEM 接触求解器双向耦合,这正是自主装载机必须学会的相互作用。
 NDEM
大规模地形上的车辆
一辆轮式车辆驶过由 170 万颗粒组成的料床,任意时刻约有 29 万个颗粒处于活跃状态。在这个规模下,求解器以约三分之一实时的速度运行,处于当前规模范围的上限。
 NDEM
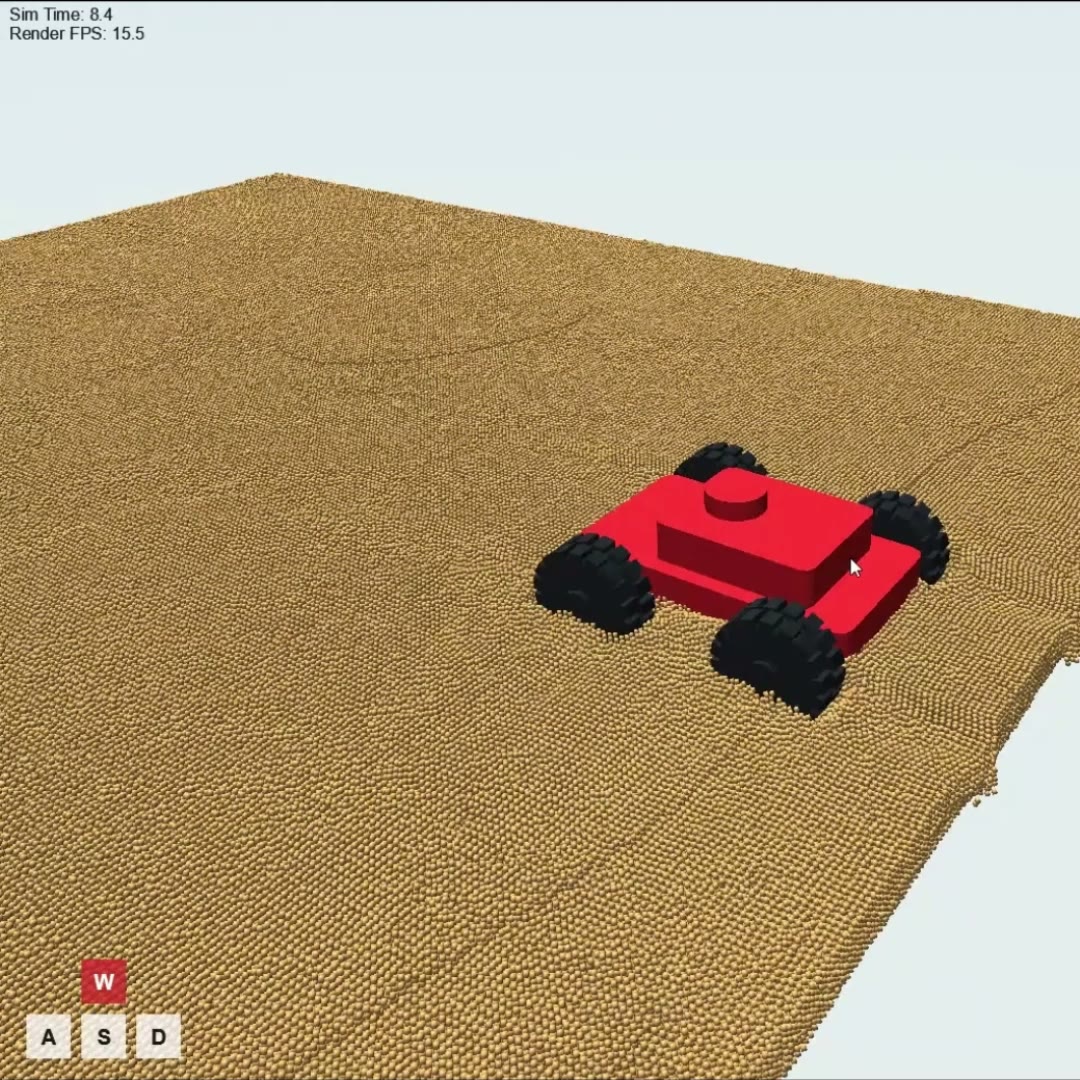
可变形地形上的车辆
轮式车辆穿越颗粒料床:车轮会下陷、打滑并推起物料,就像机器人在真实地面上行驶时一样。
 NDEM
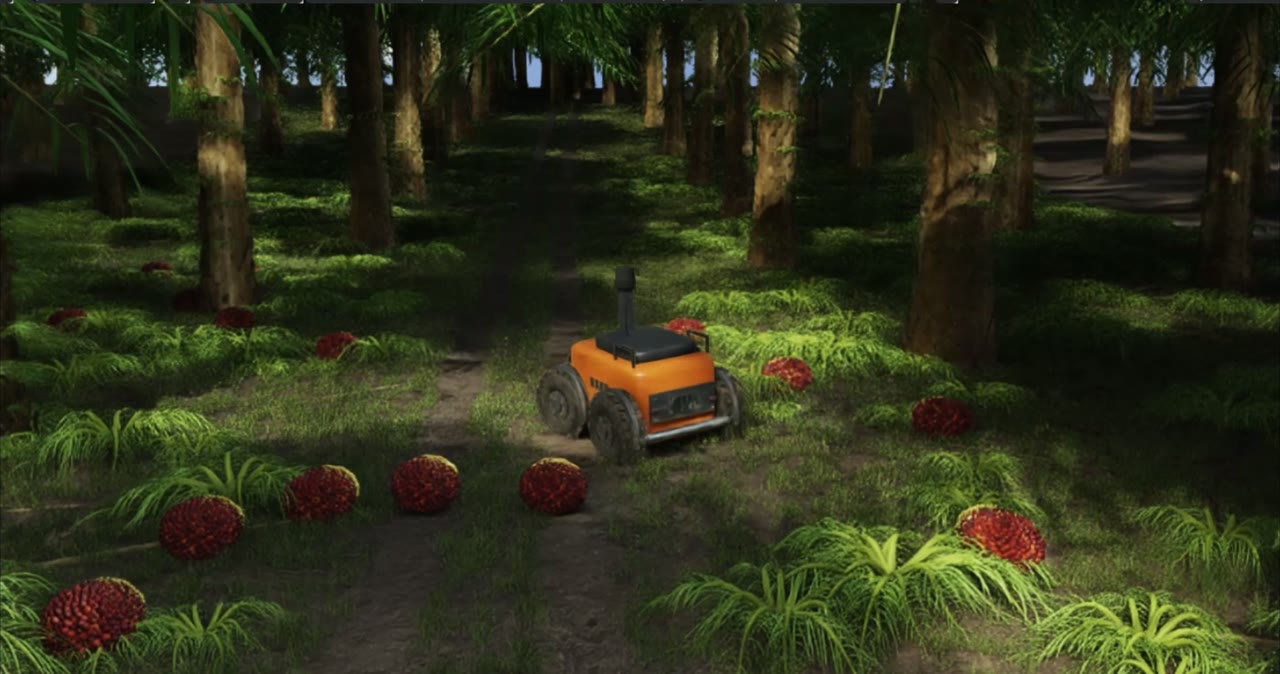
油棕种植园中的巡检车
一台巡检车在虚拟油棕种植园中巡查,由 ROS 2 控制回路驱动,通过仿真激光雷达感知障碍物,并记录沿途经过的果串。地面由 NDEM 求解的密实颗粒构成,车轮会在上面留下车辙。
 DEM
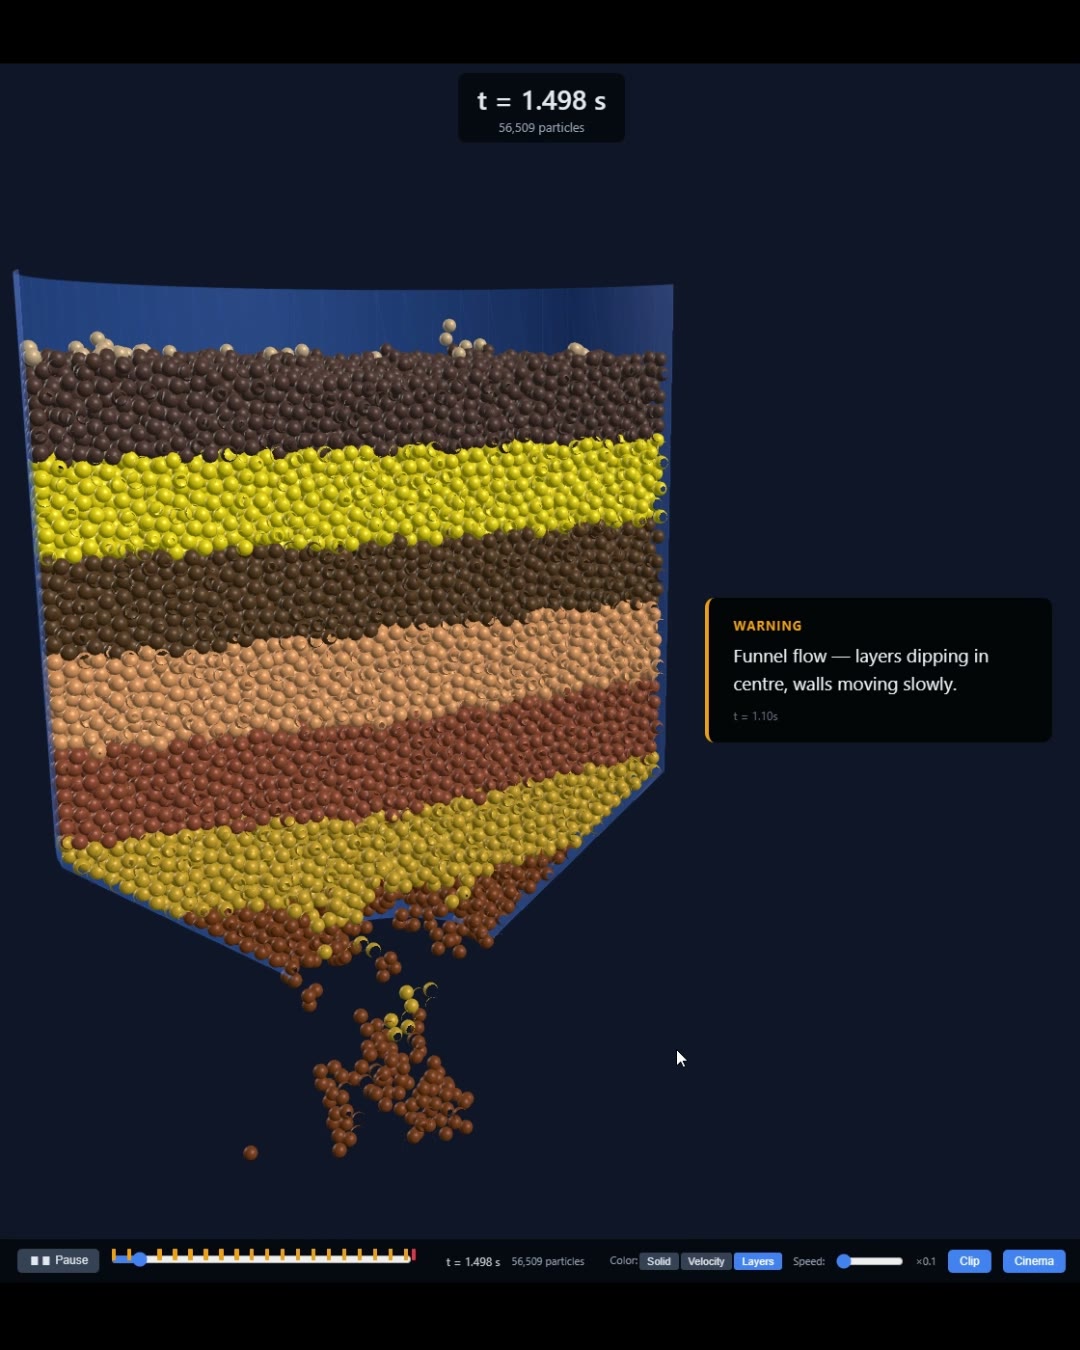
料斗实时卸料
超过 50,000 个颗粒通过料斗实时卸料,呈现整体流、结拱和鼠洞现象,使用我们的开源 DEM 求解器计算。
 DEM
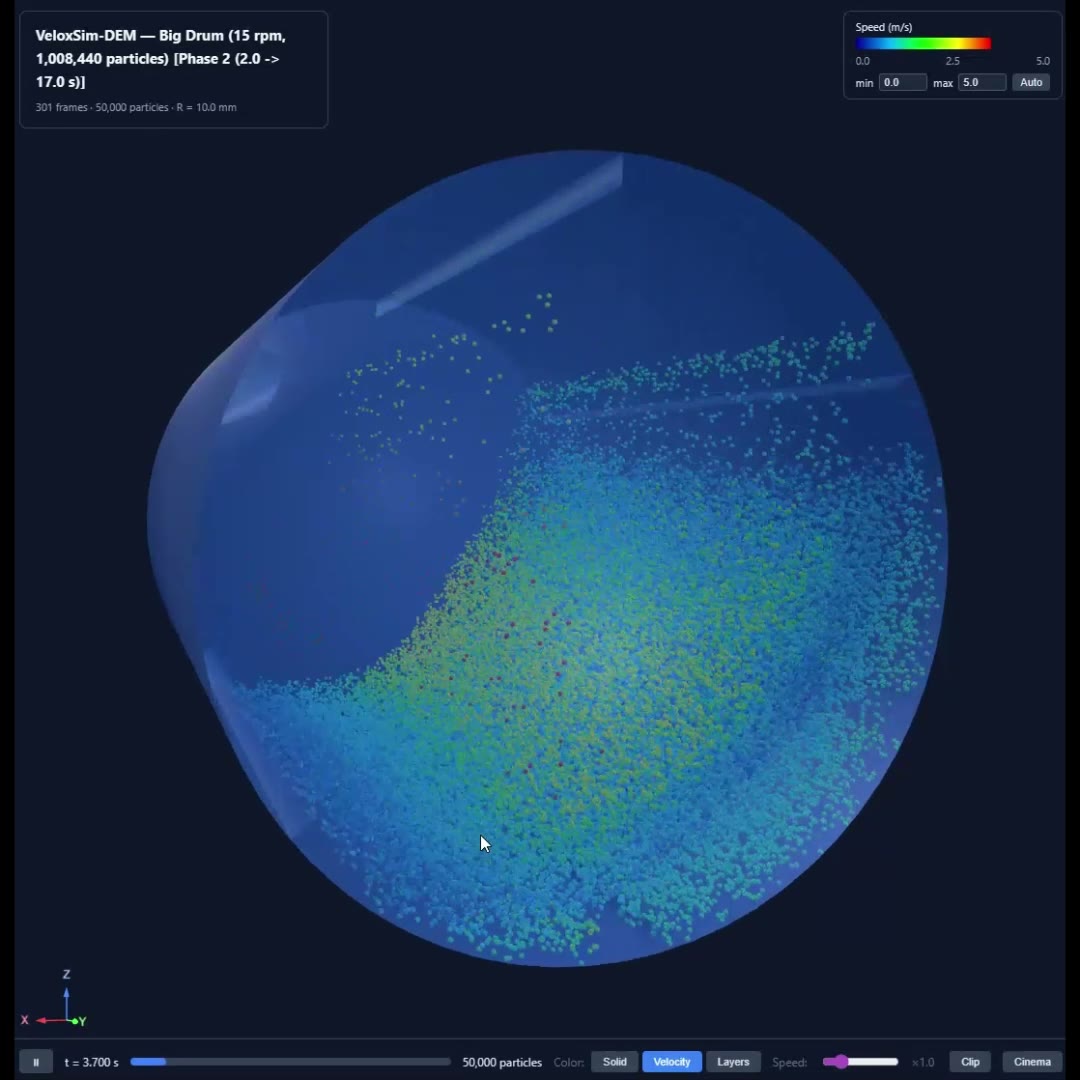
旋转滚筒混合
旋转滚筒中的颗粒混合与离析,这是用于标定黏聚力、摩擦和流态行为的经典 DEM 算例。
 PBF
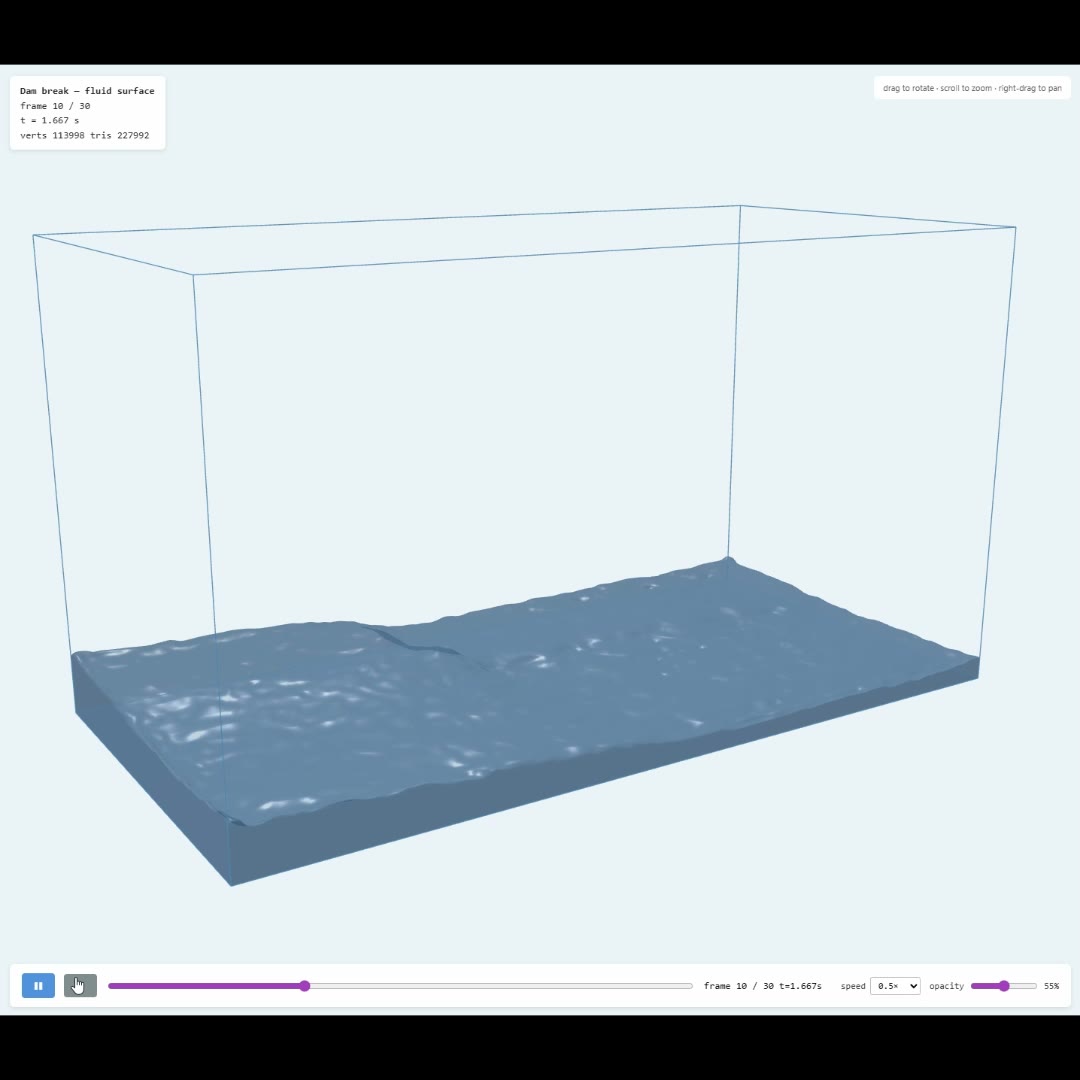
颗粒溃坝
用我们的开源 PBF 求解器计算颗粒柱坍塌。这是一个标准验证算例,其流动距离和最终形态与物理实验吻合。
您的机器人团队在做颗粒仿真吗?
如果您正在开发挖掘、装载或搬运散料的机器人,欢迎发给我们一个几何模型或作业场景。我们会用 NDEM 为您展示仿真结果:实时运行,并可按真实物料标定。