실시간 입상체 물리를 영상으로.
아래 영상은 모두 VeloxSim의 NDEM 솔버로 생성했습니다. 한국어 페이지에는 건설기계와 로보틱스에 관련된 주요 데모를 실었으며, 다른 데모는 영어 버전에서 보실 수 있습니다.
- 01
폐루프 적재 제어
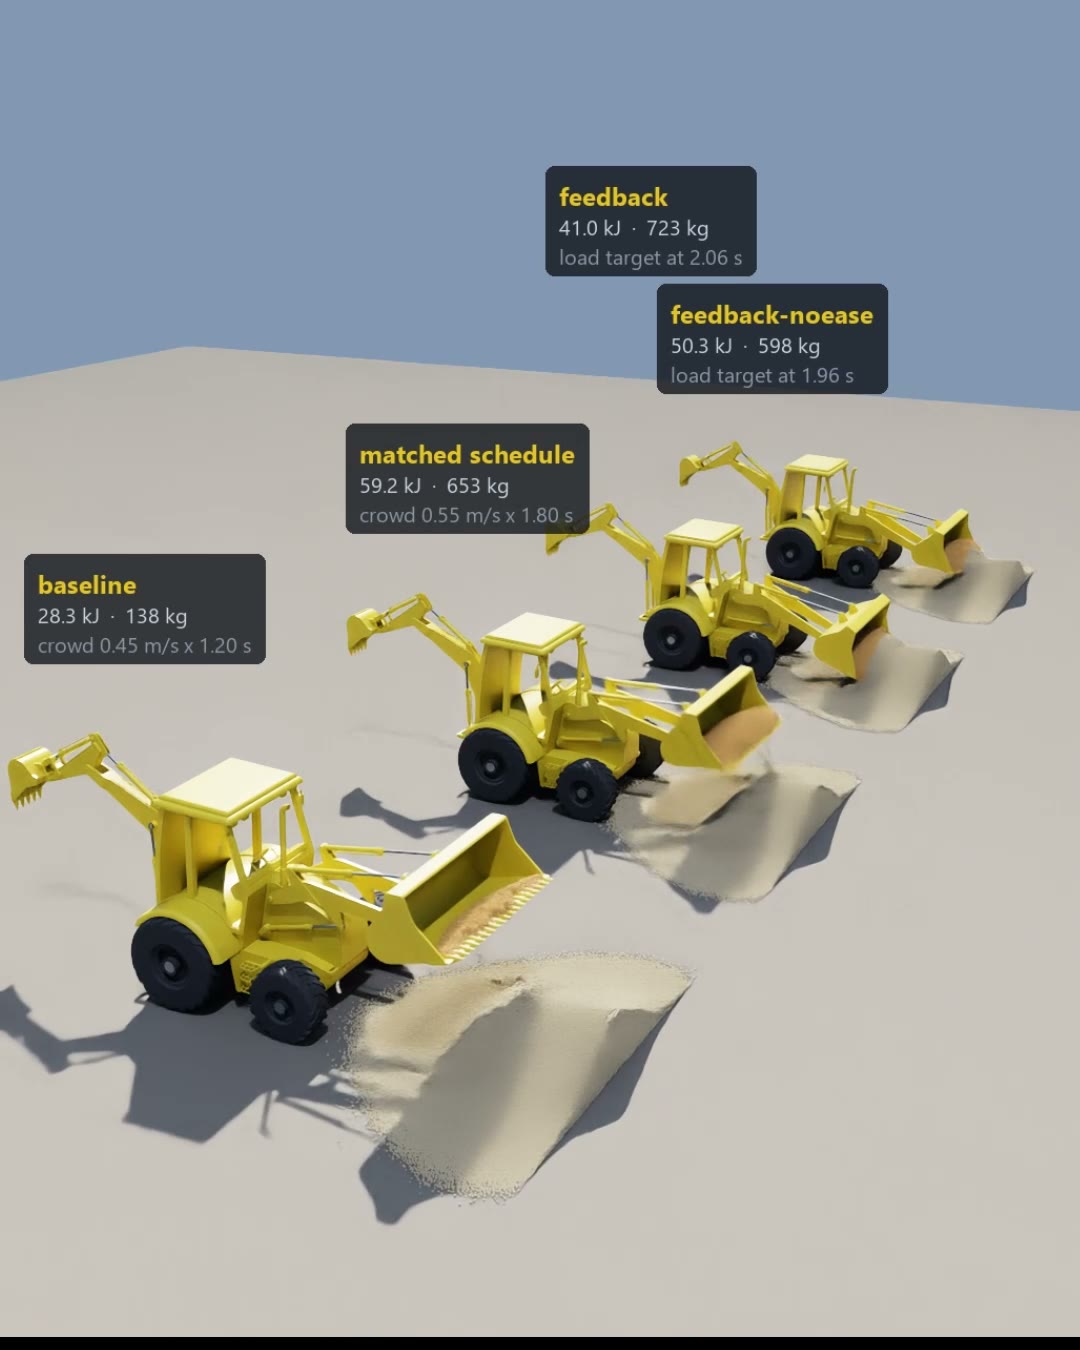
휠 로더 네 대가 약 100만 개 입자 속에서 동시에 적재하며 네 가지 제어 방식을 비교합니다. 버킷 실린더 힘을 감시하다가 부하가 커지면 버킷을 안쪽으로 기울이는 속도를 낮추는 제어기는, 비슷한 수준으로 조정한 고정 동작 스케줄보다 적재량이 11% 많고 에너지 소비가 31% 적었습니다. 모두 시뮬레이션 결과입니다.
- 02
굴착: 버킷과 재료의 상호작용
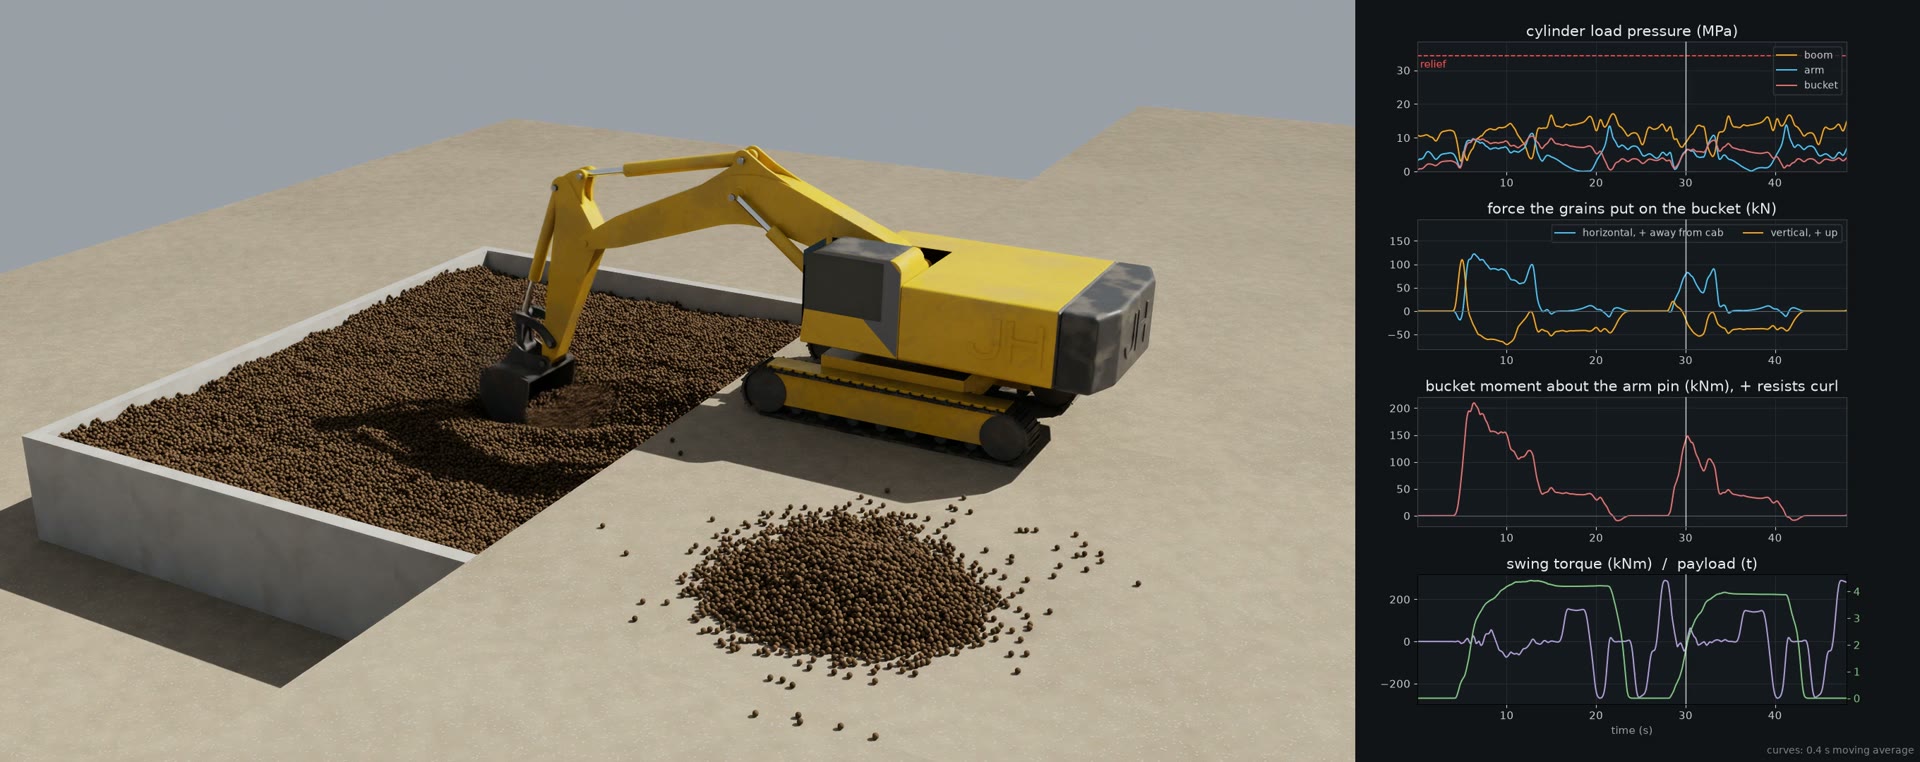
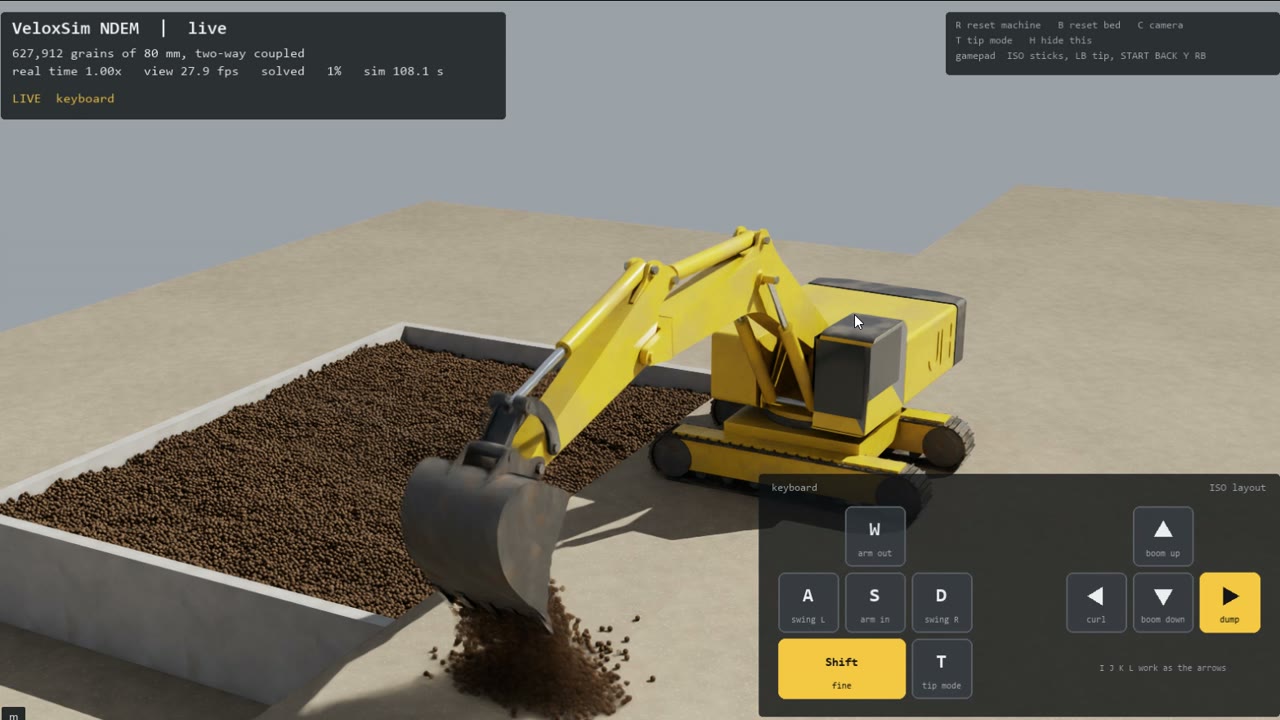
유압 굴착기 전체가 약 63만 개 입자와 양방향으로 연성되며, 실린더 압력, 버킷에 작용하는 힘과 모멘트, 선회 토크, 적재량을 출력합니다. 데모의 기계는 미리 기록한 동작이나 키보드 조작으로 움직입니다. 재료 모델 파라미터를 보정하지 않았으므로 수치는 참고용입니다.
- 03
GPU NDEM: 실시간 입자 계산
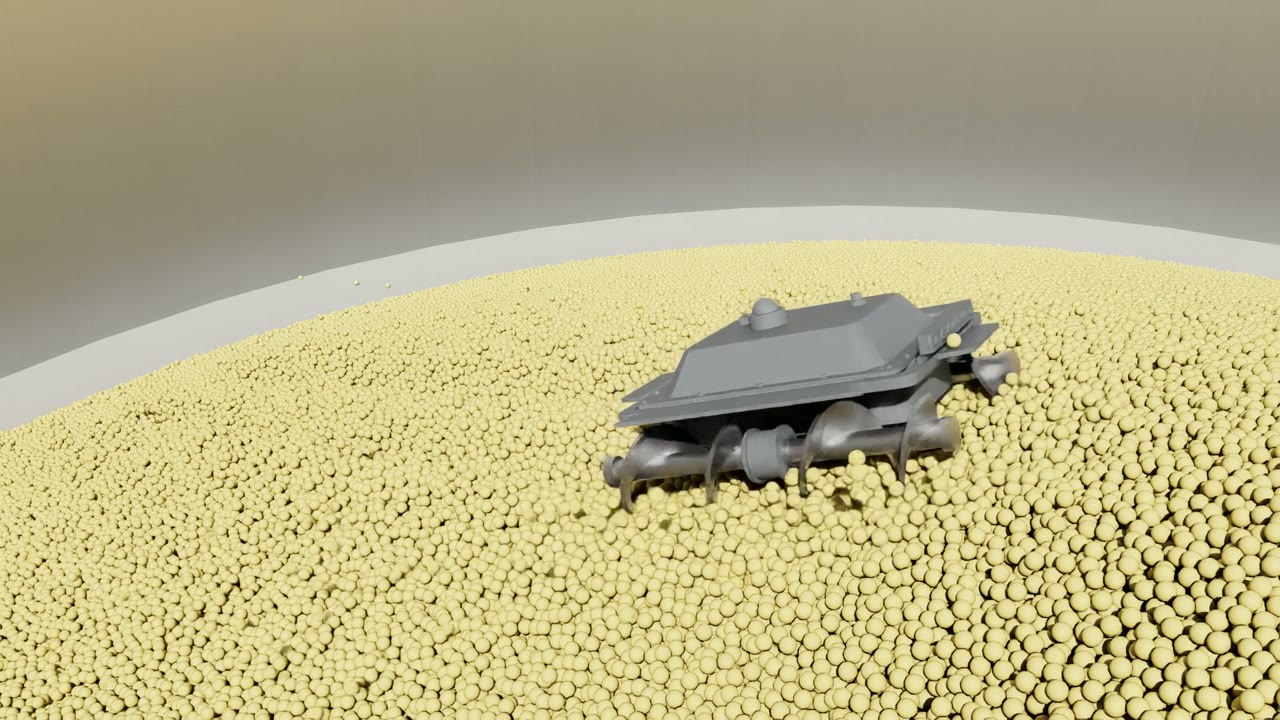
솔버는 NVIDIA Warp 기반으로 GPU에서 실행되며, 기계 주변의 입자와 움직이는 입자만 계산하고 나머지는 휴면시킵니다. 곡물 저장고 로봇 데모는 160만 개 입자를 RTX 5090 한 장으로 실시간 계산합니다.
- 04
로봇 통합: Warp, Newton, Isaac Sim
통합별 진행 상황은 다음과 같습니다.
- 구현됨 NDEM의 GPU 커널은 NVIDIA Warp로 직접 작성했습니다.
- 시연됨 Isaac Sim에서 렌더링하고 키보드로 실시간 조작.
- 시연됨 Newton과 양방향 연성. 휠 로더 데모에서는 기계 전체를 Newton + MuJoCo-Warp로 구동.
- 개발 중 Newton과 Isaac Lab에 통합된 NDEM 솔버(베타).
전체 데모
 NDEM
유압 굴착기 — 미리 기록한 동작의 굴착 사이클
유압 굴착기 전체가 미리 기록한 동작으로 굴착 사이클 두 번을 수행하며, 80 mm 입자 약 63만 개와 양방향으로 연성됩니다. 옆의 그래프는 모두 시뮬레이션으로 계산한 값입니다: 실린더 압력, 버킷에 작용하는 힘과 모멘트, 선회 토크, 적재량.
 NDEM
유압 굴착기 — 키보드 실시간 조작
같은 굴착기와 굴착장을 Isaac Sim에서 키보드로 실시간 조작합니다. 시뮬레이션이 실시간으로 돌아간다는 것을 보여 주는 영상입니다: 80 mm 입자 627,912개를 양방향으로 연성하며, 화면 표시 기준 실시간 배율은 약 1.00입니다.
 NDEM
폐루프 적재: 네 가지 제어 방식
휠 로더 네 대가 약 100만 개 입자 속에서 함께 적재하며, 각각 다른 제어기로 움직입니다. 버킷 실린더의 힘을 감시해 버킷을 안쪽으로 기울이는 속도를 낮추자, 비슷한 수준으로 조정한 고정 동작 스케줄보다 적재량은 11% 늘고 에너지는 31% 줄었습니다.
 NDEM
28° 곡물 더미 위의 곡물 저장고 로봇, 실시간
곡물 저장고 로봇이 160만 개 곡물 입자로 된 28° 더미를 오르고, 가로지르고, 내려갑니다. 오거는 300 rpm으로 회전하며 곡물을 비탈 아래로 쳐냅니다. 솔버는 곡물이 움직이는 곳에서만 계산하므로 RTX 5090 한 장으로 실시간 실행됩니다.
 NDEM
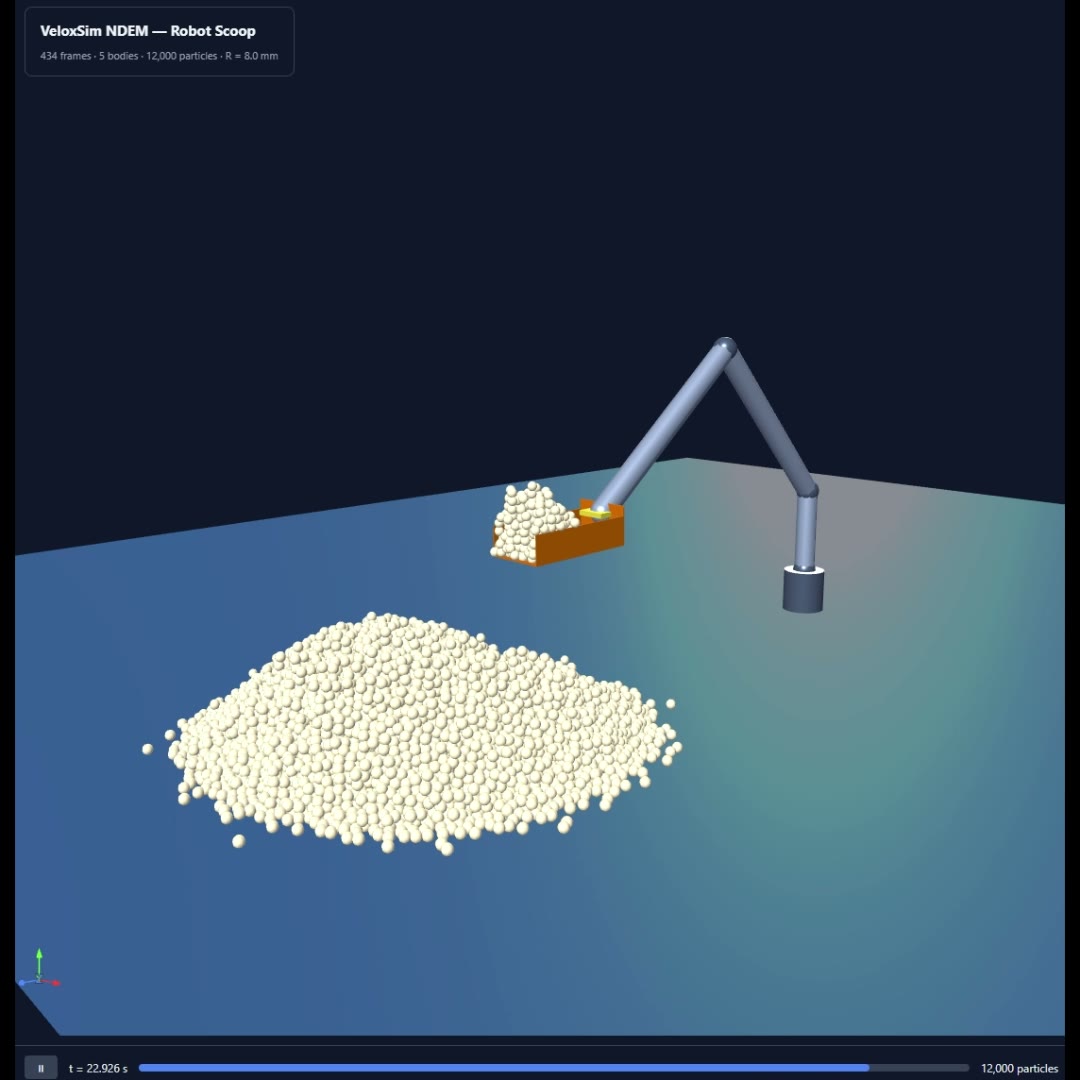
입상체 자율 굴착 및 퍼내기
강체로 모델링한 버킷이 느슨한 재료를 퍼내며 NDEM 접촉 솔버를 통해 양방향으로 연성됩니다. 자율 로더가 배워야 하는 바로 그 상호작용입니다.
입상체 시뮬레이션이 필요한 로보틱스 팀이신가요?
땅을 파거나, 싣거나, 벌크 재료를 옮기는 로봇을 개발하고 계신다면 형상이나 시나리오를 보내 주세요. NDEM을 활용한 시뮬레이션 결과를 보여 드리겠습니다. 실시간으로 동작하며, 실제 재료에 맞춰 재료 모델의 파라미터를 보정할 수 있습니다.