离散单元法(DEM)把砂土、矿石和谷物当作大量相互碰撞的颗粒来计算,能够真实刻画铲斗与物料之间的相互作用。但工程级 DEM 速度很慢:以铁矿粉仿真为例,典型时间步长约为 1×10⁻⁶ 秒,每仿真一秒的挖掘过程都要计算好几个小时,无法用于闭环控制。
NDEM 把颗粒之间的接触作为非光滑约束来求解,而不是用刚度很大的弹簧逐步积分,因此能在约 1×10⁻⁴ 秒的时间步长下稳定运行,约为传统工程级 DEM 时间步长的 100 倍。求解器直接基于 NVIDIA Warp 编写,在 GPU 上运行,物理计算可以跟上机器的实时动作。
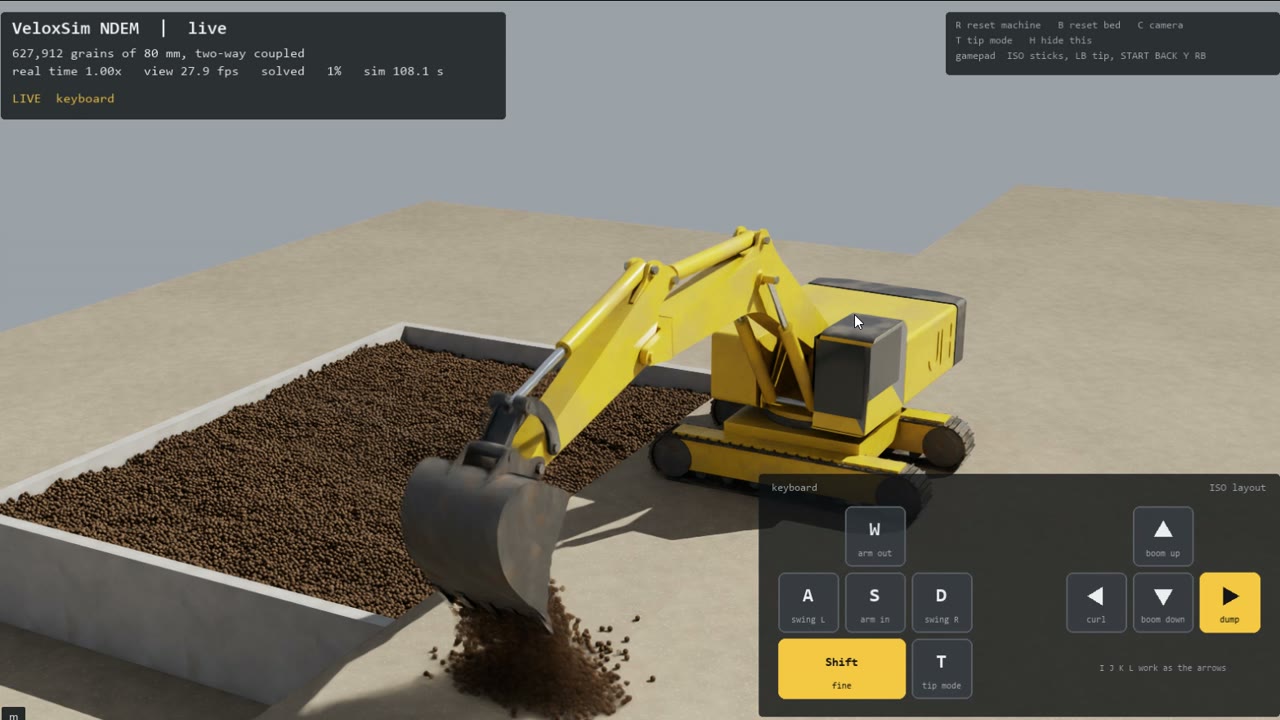
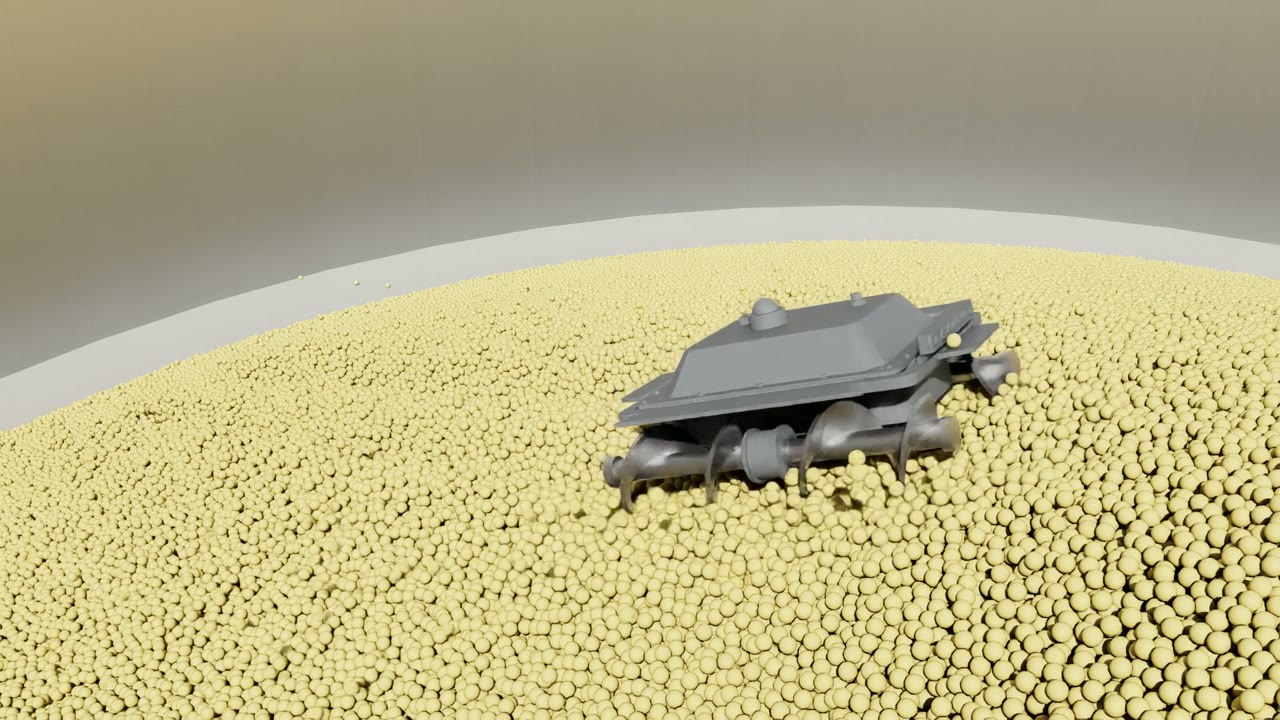
在挖掘机演示中,627,912 个 80 mm 颗粒与整机双向耦合,屏幕读数约为 1.00 倍实时。求解器只计算机器附近和仍在运动的颗粒,其余颗粒休眠,因此粮仓机器人演示能在单块 RTX 5090 上实时运行 160 万颗粒的料堆。
机器与颗粒之间的力双向传递:物料对铲斗产生阻力,铲斗推动物料。整台挖掘机或铰接式装载机都可以与颗粒耦合,而不只是单个铲斗。
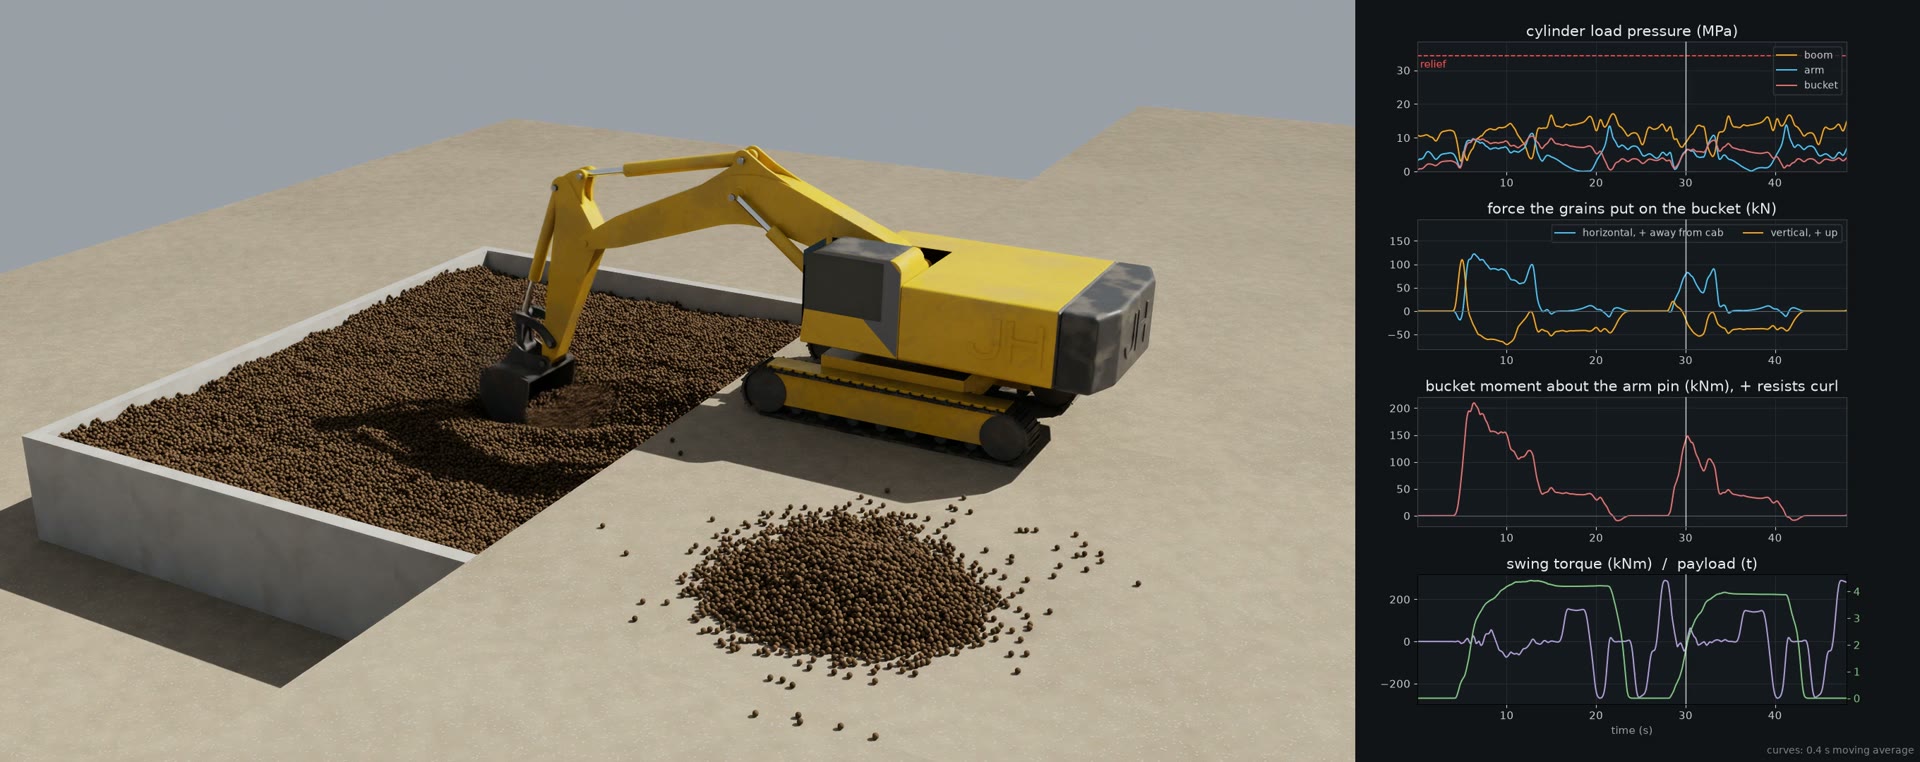
仿真直接输出油缸负载压力、铲斗受力与力矩、回转扭矩、装载量和能耗,可用于比较不同的挖掘轨迹和控制策略。定量精度取决于物料标定;演示中的物料未标定,数值仅供参考。
从自由流动的谷物到具有黏聚性的矿石,再现不同物料的颗粒运动与相互作用。我们在 DEM 与散料领域有二十年经验,长期用现场实测数据标定颗粒物料。
控制器可以在仿真的每一步读取力和状态并作出响应。我们已在仿真中演示基于铲斗油缸受力的闭环铲装控制;与实际机器控制系统的对接,需要结合具体项目评估。
架构按无界面批量仿真和大规模并行强化学习设计。设计目标包括支持域随机化和确定性回放,目前尚未作为成品接口发布。
工程机械的自主化,难点在机器与散料的相互作用。下面三类应用都建立在同一个颗粒求解器之上。
对整机挖掘、提升、回转和卸料的完整作业循环进行仿真,计算每一时刻的油缸压力、铲斗受力和装载量,用于开发和评估挖掘轨迹与自主控制算法。
铰接式装载机在料堆中插入、收斗和举升,全过程与颗粒物料双向耦合。多台机器可以同时运行,便于在相同料堆上比较不同铲装策略的装载量与能耗。
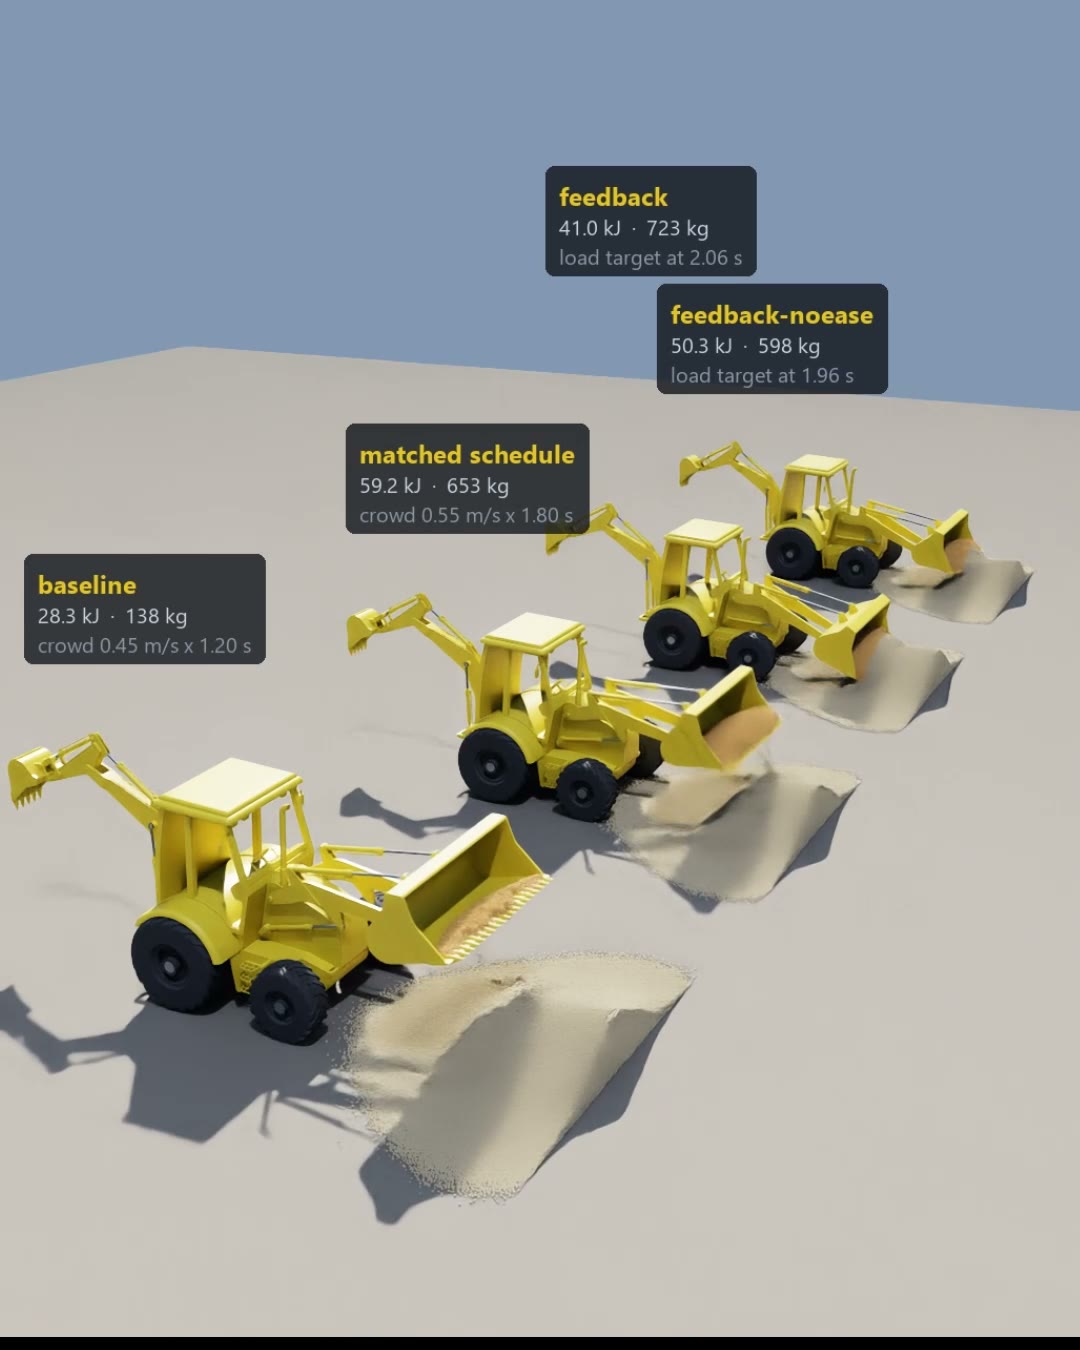
在仿真中闭环测试控制器。我们的控制器监测铲斗油缸受力并在负载升高时放缓收斗,与调校到相当水平的固定动作方案相比,多装了 11% 的物料,能耗降低 31%。同一套环境也按大规模并行强化学习设计。
NDEM 直接基于 NVIDIA Warp 编写,与机器人学习工作负载运行在同一块 GPU 上。我们已演示 NDEM 与 Newton 的双向耦合,并在 Isaac Sim 中渲染和操作仿真;集成到 Newton 与 Isaac Lab 的 NDEM 求解器(测试版)正在开发中。
您的自主控制算法、强化学习策略或 ROS 2 节点,在每一步读取状态并输出控制指令。
渲染与交互操作,已用于本站的挖掘机、装载机和粮仓机器人演示。
集成 NDEM 求解器的并行训练测试版已列入路线图。
机器的多体动力学。已演示与 Featherstone 求解器的双向耦合;装载机演示中整机由 Newton + MuJoCo-Warp 驱动。
颗粒求解器:非光滑接触、黏聚力、颗粒休眠与唤醒。
NDEM 的 GPU 内核直接基于 Warp 编写。
例如粮仓机器人演示使用的单块 RTX 5090。
每段视频都由 VeloxSim 的求解器生成,并配有仿真配置和结果说明。
 NDEM
四台轮式装载机在约一百万个颗粒中同时铲装,各自使用不同的控制器。通过监测铲斗油缸受力并适时放缓收斗,与调校到相当水平的固定动作方案相比,多装了 11% 的物料,能耗却降低了 31%。
 NDEM
一台完整的液压挖掘机按预设动作完成两个挖掘循环,与约 63 万个 80 mm 颗粒双向耦合。右侧曲线均由仿真计算得出:油缸压力、铲斗受力与力矩、回转扭矩和装载量。
 NDEM
同一台挖掘机和料坑,在 Isaac Sim 中用键盘实时操作。这段视频主要展示仿真可以实时运行:627,912 个 80 mm 颗粒双向耦合,屏幕读数约为 1.00 倍实时。
 NDEM
一台粮仓机器人在由 160 万颗粒组成的 28° 料堆上爬坡、横穿和下坡,螺旋推进器以 300 rpm 旋转,把谷物向坡下抛出。它在单块 RTX 5090 上实时运行,因为求解器只在谷物运动的地方工作。
欢迎工程机械主机厂、自主机械与机器人初创企业以及科研机构与我们联系。可以从一个具体的作业场景开始做技术评估,也可以探讨把 NDEM 集成到您现有的仿真与控制开发流程,或开展联合开发。