リアルタイム粒状体物理を、動画で。
以下の動画はすべて VeloxSim の NDEM ソルバーで生成しています。日本語ページには建設機械とロボティクスに関わる主なデモを掲載しており、その他のデモは英語版でご覧いただけます。
- 01
閉
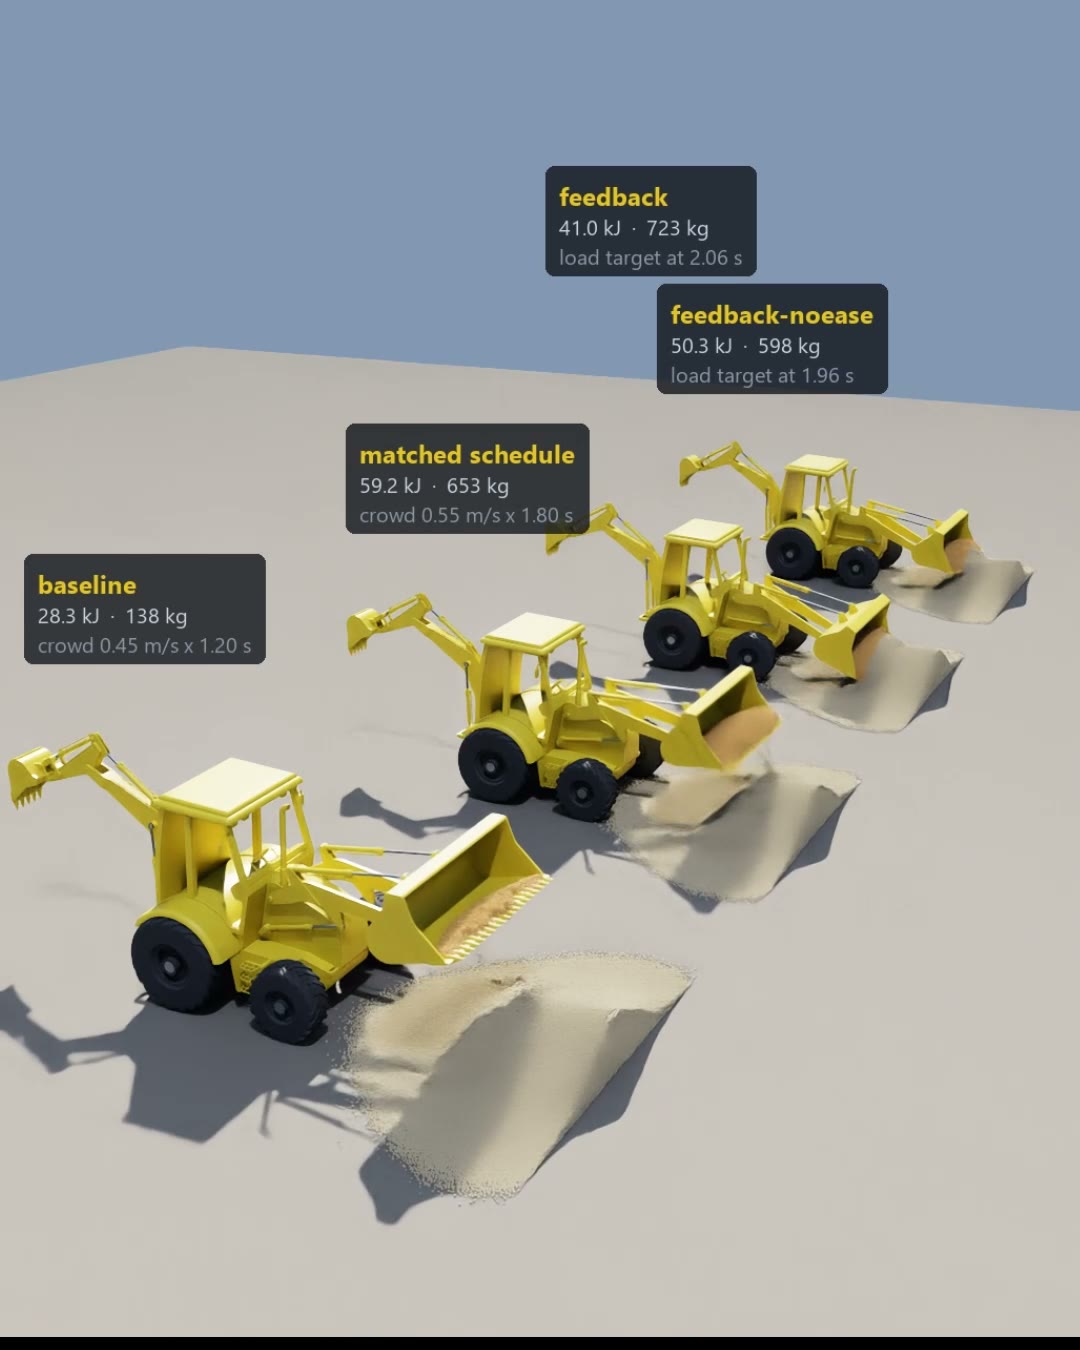
ループ 積込み制御 4 台のホイールローダが約 100 万個の粒子の中で同時に積込みを行い、4 つの制御方式を比較します。バケットシリンダの力を監視し、負荷が上がるとバケットのチルト速度を抑える制御器は、同等に調整した固定動作スケジュールと比べて積込み量が 11% 多く、エネルギー消費が 31% 少なくなりました。いずれもシミュレーション結果です。
- 02
掘削:バケットと
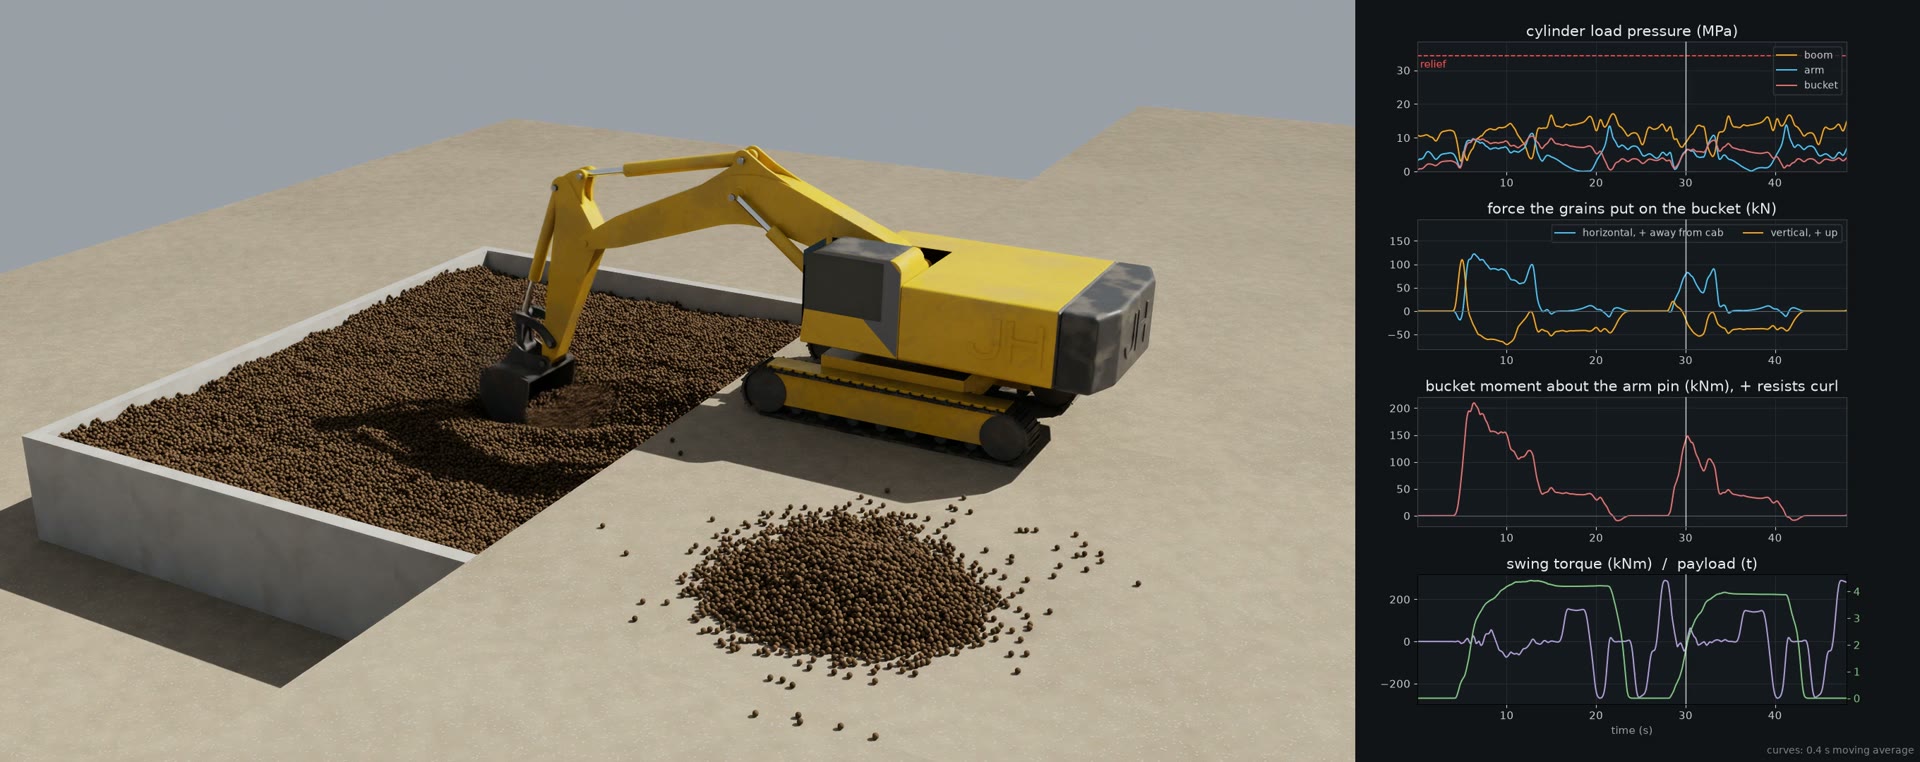
材料の 相互作用 油圧ショベル全体が約 63 万個の粒子と双方向に連成し、シリンダ圧力、バケットに働く力とモーメント、旋回トルク、積載量を出力します。デモの機械は事前に記録した動作、またはキーボード操作で動かしています。材料パラメータは未キャリブレーションのため、数値は参考値です。
- 03
GPU NDEM:リアルタイム
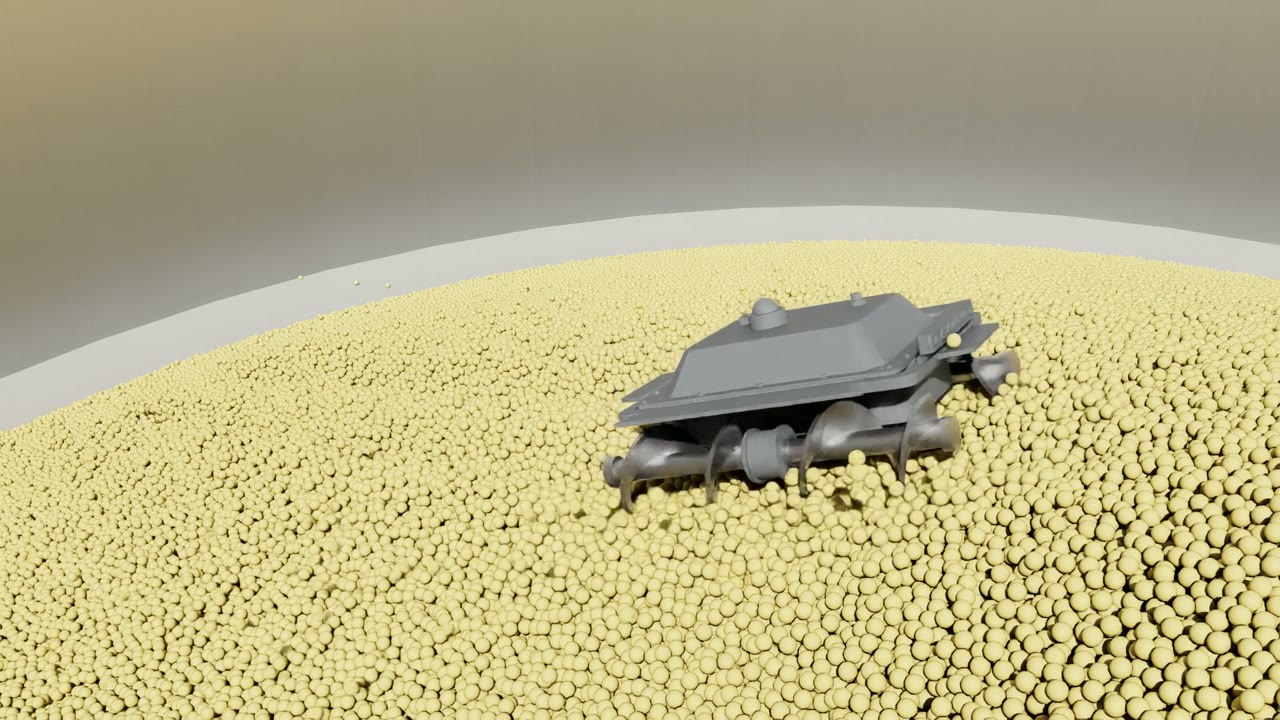
粒子計算 ソルバーは NVIDIA Warp 上で GPU 計算を行い、機械の近くの粒子と動いている粒子だけを計算して、それ以外は休止させます。穀物貯蔵庫内ロボットのデモでは、160 万個の粒子を RTX 5090 1 枚でリアルタイムに計算しています。
- 04
ロボティクス
統合:Warp、 Newton、 Isaac Sim 各統合の進捗は次のとおりです。
- 実装済み NDEM の GPU カーネルは NVIDIA Warp で直接記述しています。
- デモ実施済み Isaac Sim での描画と、キーボードによるリアルタイム操作。
- デモ実施済み Newton との双方向連成。ホイールローダのデモでは機械全体を Newton + MuJoCo-Warp で駆動。
- 開発中 Newton と Isaac Lab に統合した NDEM ソルバー(ベータ版)。
すべてのデモ
 NDEM
油圧ショベル — 事前記録した動作による掘削サイクル
油圧ショベル全体が事前に記録した動作で 2 回の掘削サイクルを行い、80 mm の粒子約 63 万個と双方向に連成します。横のグラフはすべてシミュレーションで計算した値です:シリンダ圧力、バケットに働く力とモーメント、旋回トルク、積載量。
 NDEM
油圧ショベル — キーボードによるリアルタイム操作
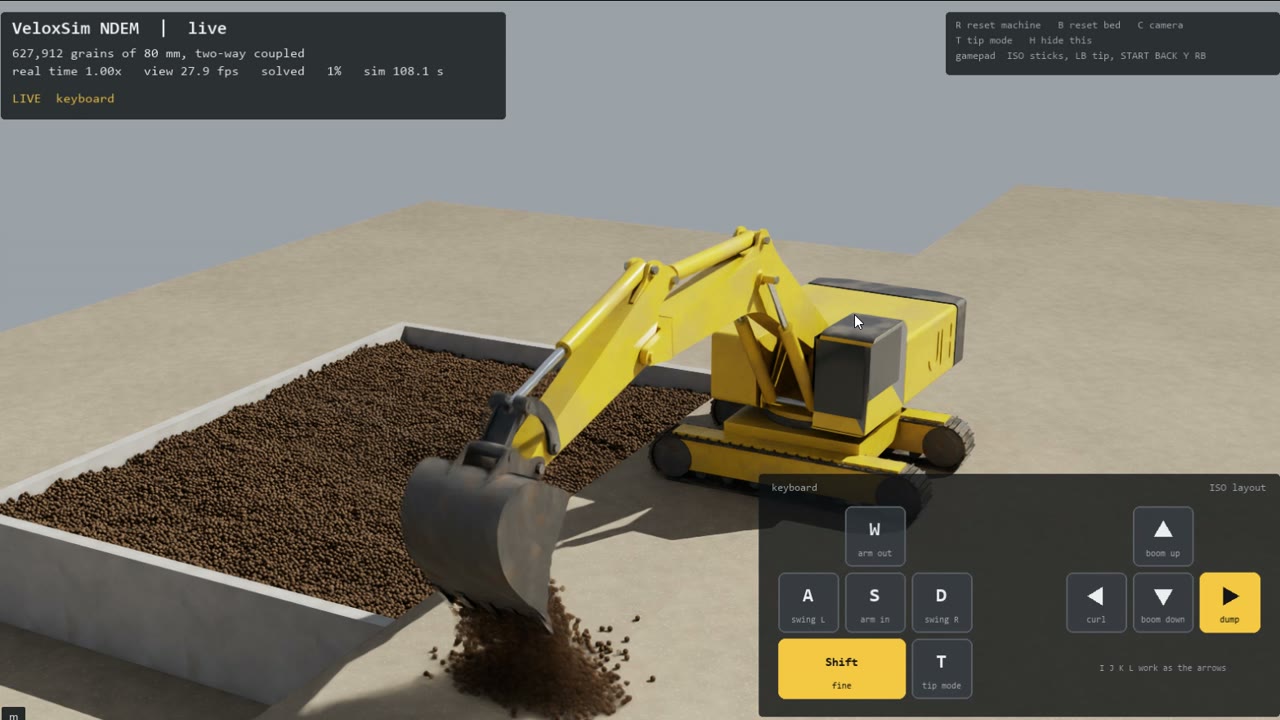
同じ油圧ショベルと掘削ピットを、Isaac Sim 上でキーボードからリアルタイムに操作しています。シミュレーションがリアルタイムで動くことを示すための動画です:80 mm の粒子 627,912 個を双方向に連成し、画面上の表示で実時間比は約 1.00 です。
 NDEM
閉ループ積込み:4 つの制御方式
4 台のホイールローダが約 100 万個の粒子の中で同時に積込みを行い、それぞれ異なる制御器で動作します。バケットシリンダの力を監視してバケットのチルト速度を抑えることで、同等に調整した固定動作スケジュールより積込み量が 11% 増え、エネルギー消費は 31% 減りました。
 NDEM
28° の穀物の山で動く穀物貯蔵庫内ロボット(リアルタイム)
穀物貯蔵庫内ロボットが 160 万個の穀物モデル粒子でできた 28° の山を登り、横切り、下ります。オーガーは 300 rpm で回転して穀物を斜面の下へ跳ね飛ばします。ソルバーは穀物が動いている場所だけを計算するため、RTX 5090 1 枚でリアルタイムに動作します。
 NDEM
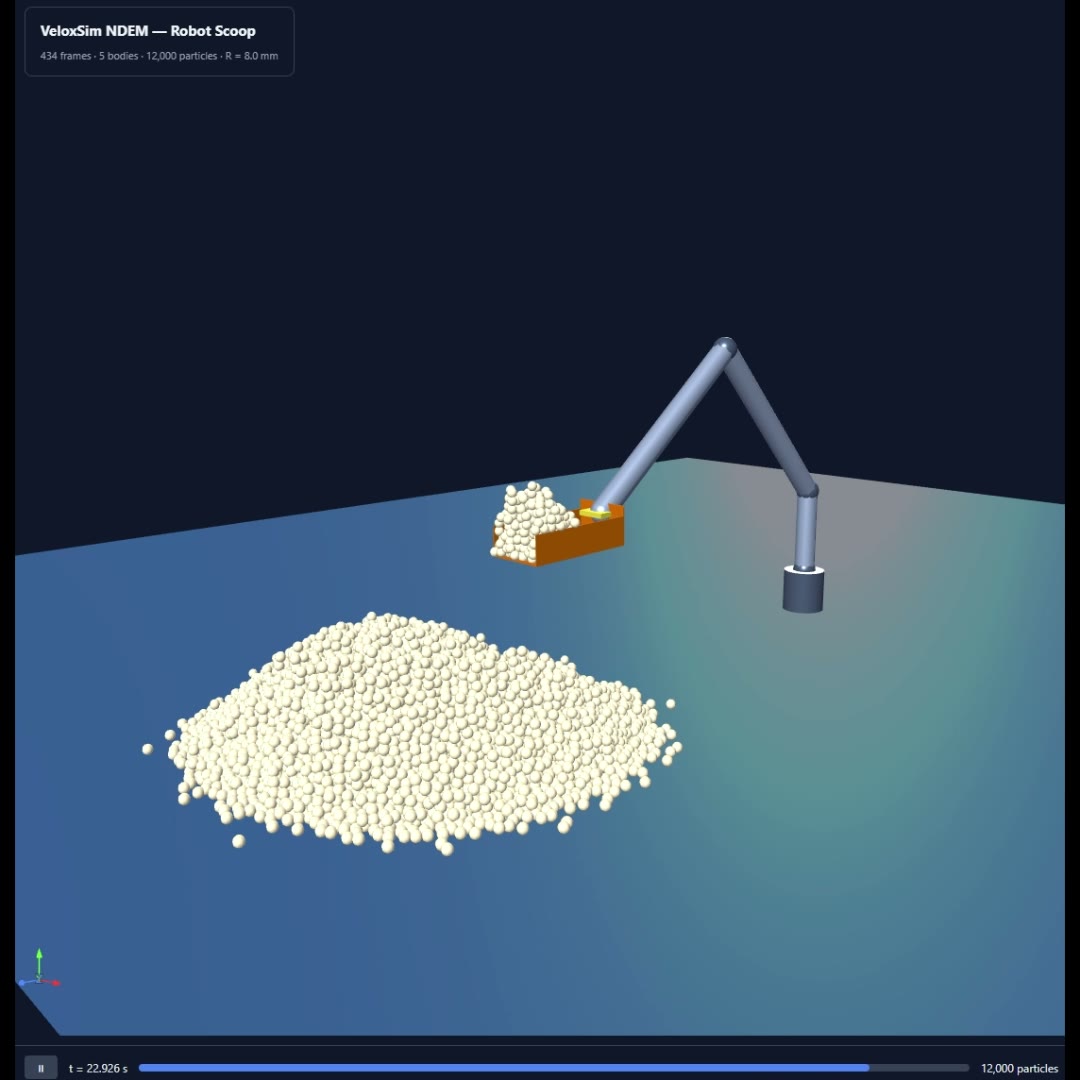
粒状体中での自律掘り取り
剛体としてモデル化したバケットが、ばら状の材料を掘り取り、NDEM の接触ソルバーを通じて双方向に連成します。自律ローダが学習しなければならない相互作用そのものです。
粒状体シミュレーションに取り組むロボティクスチームの方へ
掘る・積む・ばら物を運ぶロボットを開発しているなら、形状データやシナリオをお送りください。NDEM によるシミュレーション結果をご紹介します。リアルタイムで動き、実際の材料に合わせて材料パラメータをキャリブレーションできます。