VeloxSim Tech · GPU 粒状体物理シミュレーション
Sim-to-Real ロボット学習のためのリアルタイム粒状体物理
GPU で高速化した非平滑個別要素法(NDEM)により、建設機械の自律制御、ロボット学習、物理シミュレーションに高性能な粒状体相互作用計算を提供します。
時間刻み約 100 倍従来のエンジニアリング DEM 比
リアルタイム規模62.8 万粒子ショベル全体 · 実時間比 約 1.0
計算基盤NVIDIA WarpGPU ネイティブ
GPU で高速化した非平滑個別要素法(NDEM)により、建設機械の自律制御、ロボット学習、物理シミュレーションに高性能な粒状体相互作用計算を提供します。
個別要素法(DEM)は、砂・鉱石・穀物を互いに衝突する多数の粒子として計算し、バケットと材料の相互作用を忠実に再現します。しかし、エンジニアリング用途の DEM は低速です。鉄鉱石の粉鉱の例では、典型的な時間刻みが約 1×10⁻⁶ 秒で、掘削 1 秒分の計算に数時間かかるため、閉ループ制御には使えません。
NDEM は粒子間の接触を、剛性の高いばねで少しずつ積分するのではなく、非平滑な拘束として解きます。そのため約 1×10⁻⁴ 秒と、従来のエンジニアリング DEM のおよそ 100 倍の時間刻みでも安定して計算できます。ソルバーは NVIDIA Warp 上で直接記述され GPU で動作するため、物理計算が機械のリアルタイムの動きに追従します。
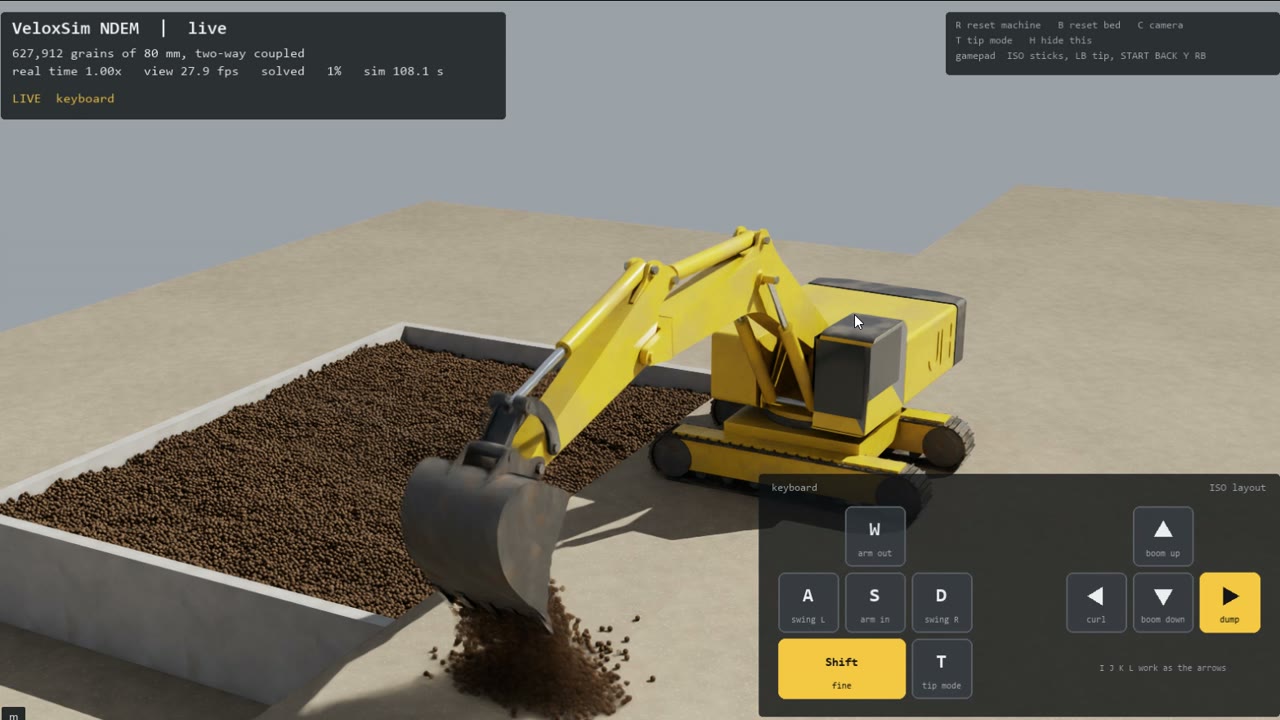
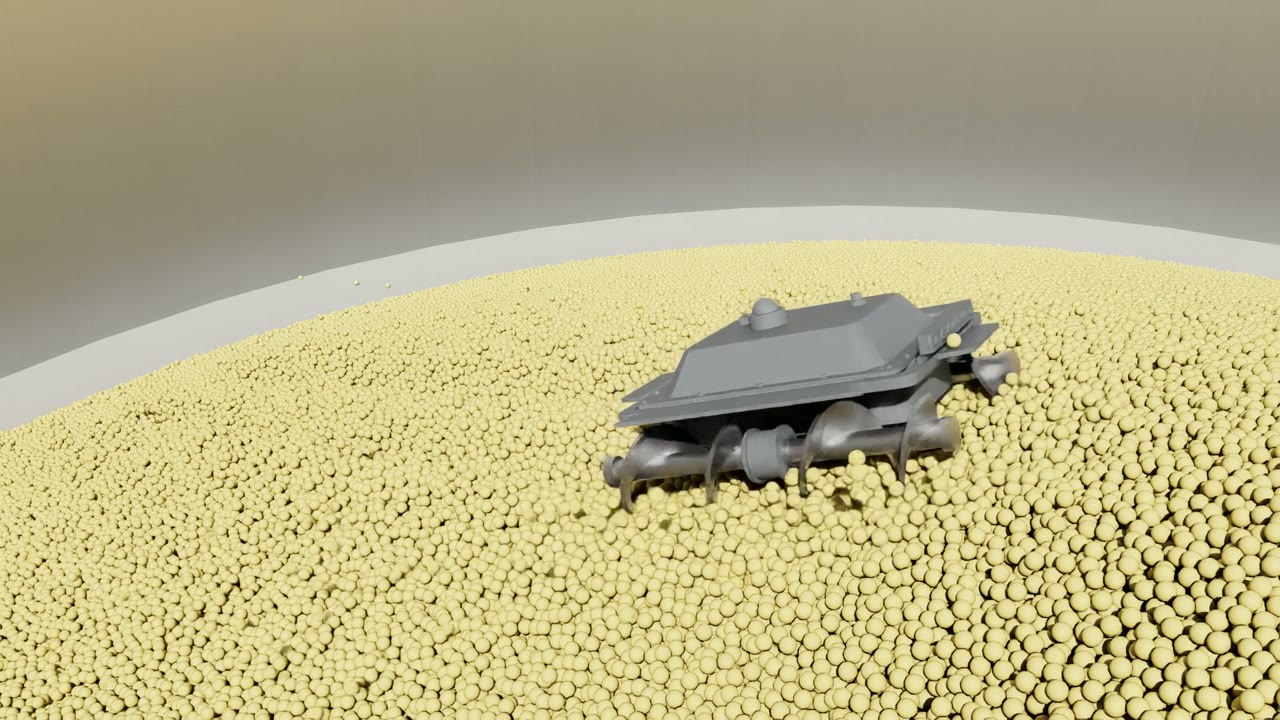
油圧ショベルのデモでは、80 mm の粒子 627,912 個が機械全体と双方向に連成し、画面上の表示で実時間比約 1.00 を保っています。ソルバーは機械の近くの粒子と動いている粒子だけを計算し、それ以外は休止させるため、穀物貯蔵庫内ロボットのデモでは 160 万個の粒子でできた穀物の山を RTX 5090 1 枚でリアルタイムに計算します。
機械と粒子の間で力が双方向に伝わります。材料はバケットに抵抗し、バケットは材料を押し動かします。バケット単体ではなく、油圧ショベルやアーティキュレート式ホイールローダの機械全体を粒子と連成できます。
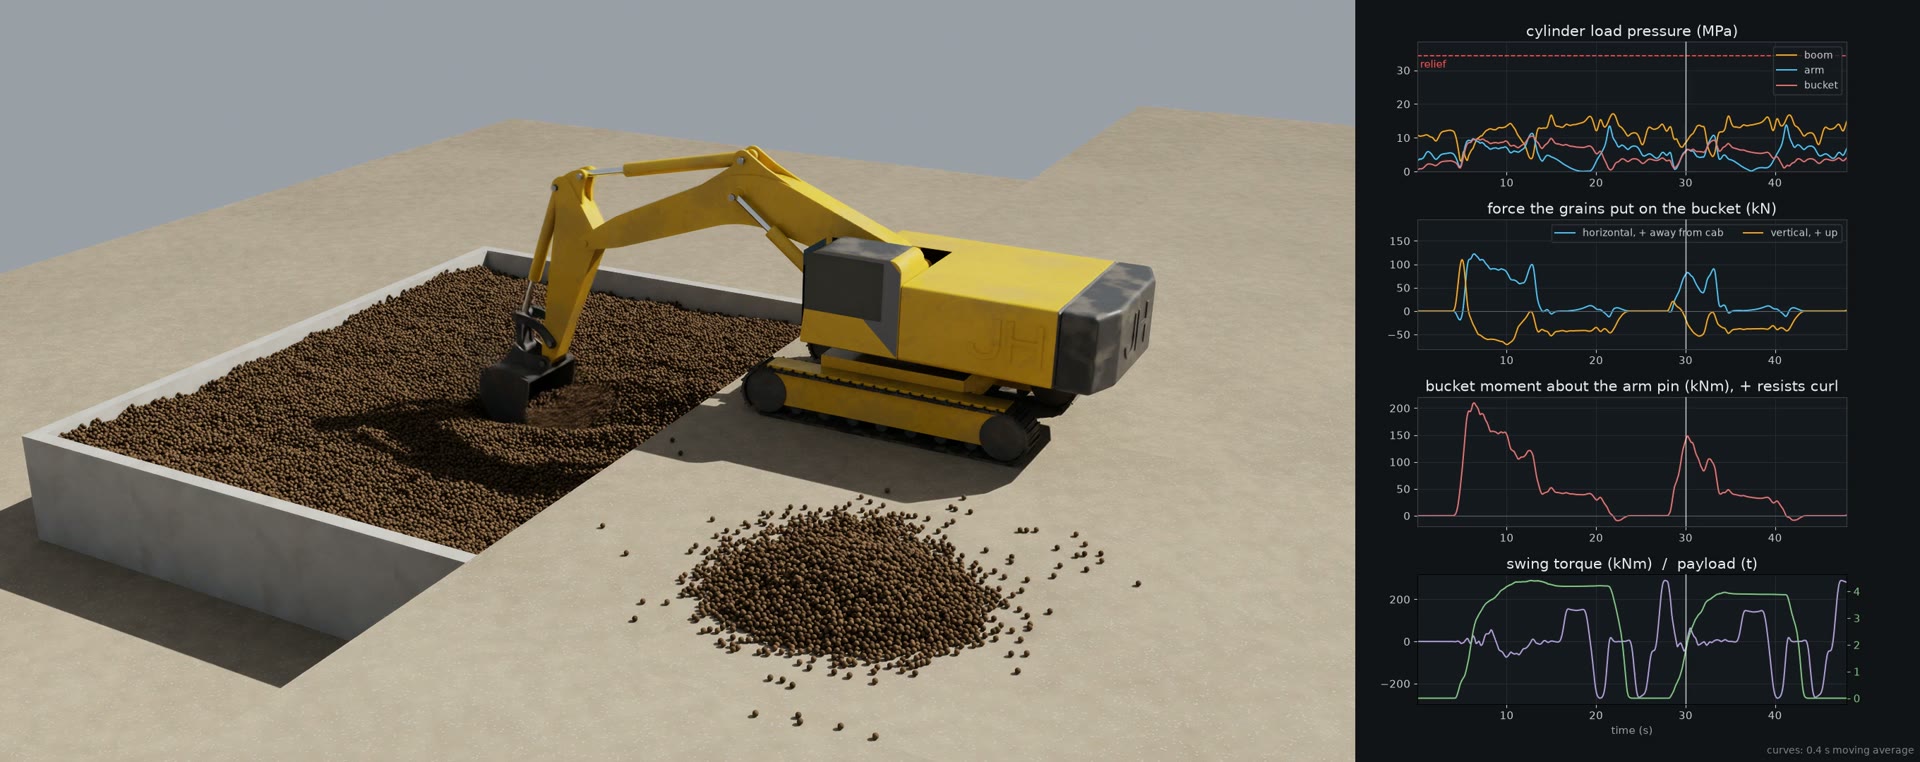
シミュレーションから、シリンダの負荷圧力、バケットに働く力とモーメント、旋回トルク、積載量、エネルギー消費を直接出力でき、掘削軌道や制御戦略の比較に使えます。定量的な精度は材料パラメータのキャリブレーションに依存します。デモの材料パラメータは未キャリブレーションのため、数値は参考値です。
さらさらと流れる穀物から粘着性の高い鉱石まで、材料ごとの粒子の運動と相互作用を再現します。当社には、DEM とばら物の分野で 20 年にわたり、現場の実測データで粒状体の材料パラメータをキャリブレーションしてきた経験があります。
制御器はシミュレーションの各ステップで力と状態を読み取り、応答を返すことができます。バケットシリンダの力に基づく閉ループ積込み制御は、シミュレーション上でデモを実施済みです。実機の制御システムとの接続は、プロジェクトごとに検討します。
ヘッドレスのバッチシミュレーションと大規模並列強化学習を前提にアーキテクチャを設計しています。設計目標にはドメインランダム化と決定論的リプレイへの対応も含まれますが、完成したインターフェースとしてはまだ公開していません。
建設機械の自律化で難しいのは、機械とばら物材料の相互作用です。以下の 3 つの用途は、すべて同じ粒状体ソルバーの上に成り立っています。
掘削・持ち上げ・旋回・放土までの作業サイクル全体をシミュレーションし、各時刻のシリンダ圧力、バケットに働く力、積載量を計算します。掘削軌道や自律制御アルゴリズムの開発と評価に使えます。
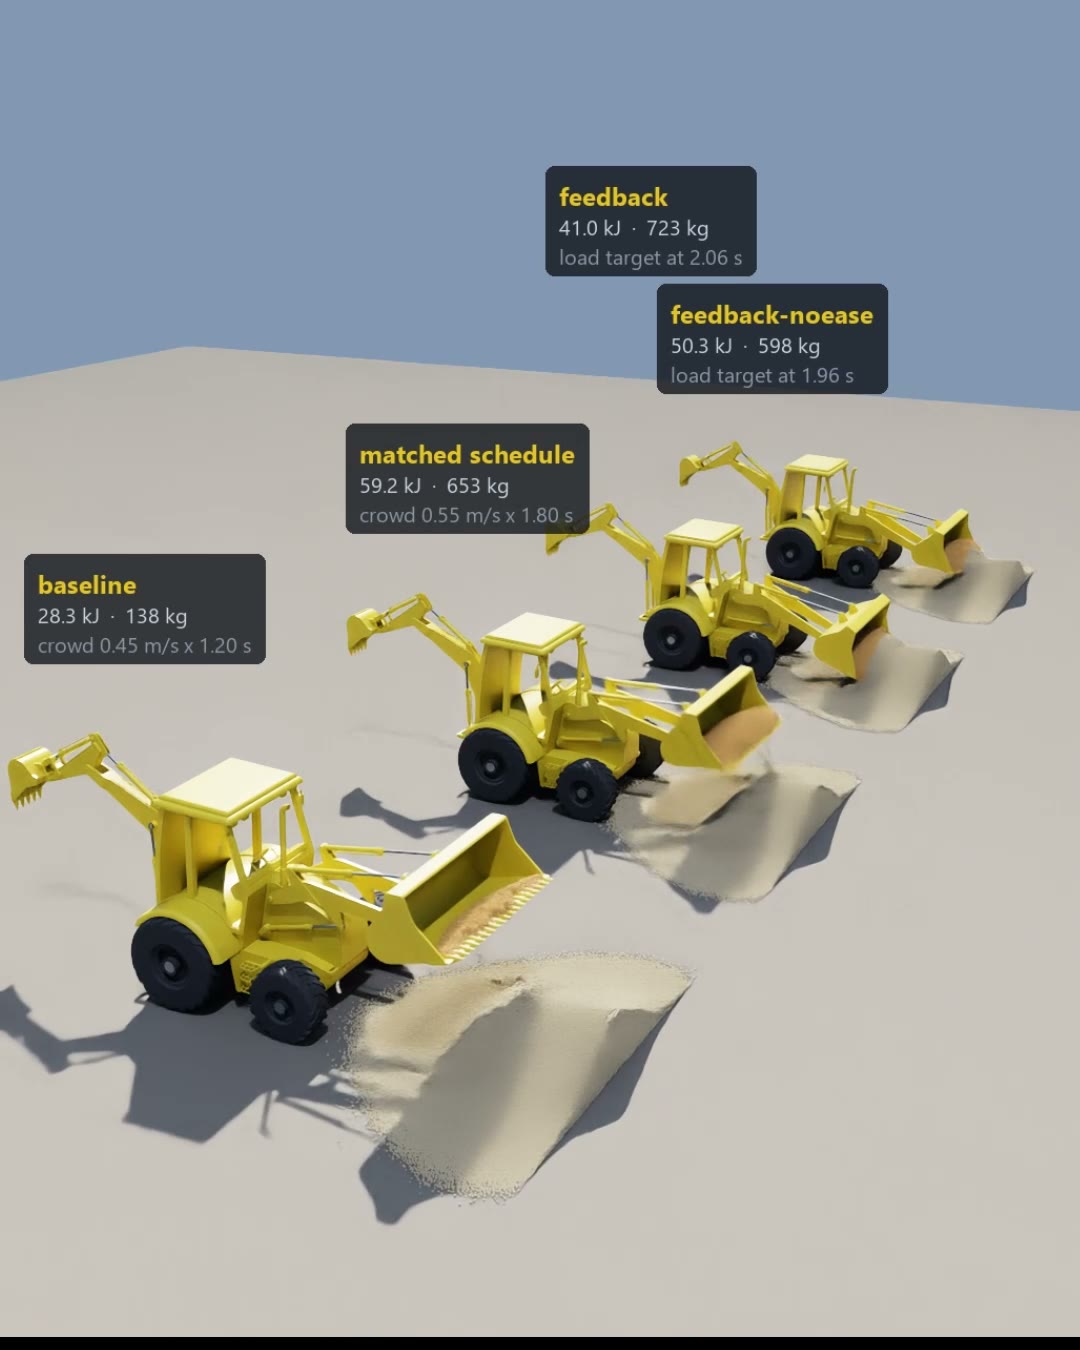
アーティキュレート式ホイールローダが堆積材料に突っ込み、バケットをチルト(後傾)させて持ち上げる全工程を、粒状体材料と双方向に連成して計算します。複数台を同時に動かせるため、同じ材料の山で積込み戦略ごとの積込み量とエネルギー消費を比較できます。
シミュレーション上で制御器を閉ループで試験します。当社の制御器はバケットシリンダの力を監視し、負荷が上がるとバケットのチルト速度を抑えます。同等に調整した固定動作スケジュールと比べ、積込み量は 11% 増え、エネルギー消費は 31% 減りました。同じ環境は大規模並列強化学習も前提に設計しています。
NDEM は NVIDIA Warp 上で直接記述されており、ロボット学習のワークロードと同じ GPU で動作します。NDEM と Newton の双方向連成のデモを実施済みで、Isaac Sim 上での描画と操作も行っています。Newton と Isaac Lab に統合した NDEM ソルバー(ベータ版)は開発中です。
お客様の自律制御アルゴリズム、強化学習の方策、または ROS 2 ノード。各ステップで状態を読み取り、制御指令を出力します。
描画とインタラクティブ操作。本サイトの油圧ショベル、ホイールローダ、穀物貯蔵庫内ロボットのデモで使用しています。
NDEM ソルバーを統合した並列学習向けのベータ版を、ロードマップに掲げています。
機械のマルチボディダイナミクス。Featherstone ソルバーとの双方向連成のデモを実施済みで、ホイールローダのデモでは機械全体を Newton + MuJoCo-Warp で駆動しています。
粒状体ソルバー:非平滑接触、粘着力、粒子の休止と再活性化。
NDEM の GPU カーネルは Warp で直接記述しています。
例:穀物貯蔵庫内ロボットのデモで使用した RTX 5090 1 枚。
どの動画も VeloxSim のソルバーで生成しており、シミュレーション設定と結果の説明を添えています。
 NDEM
4 台のホイールローダが約 100 万個の粒子の中で同時に積込みを行い、それぞれ異なる制御器で動作します。バケットシリンダの力を監視してバケットのチルト速度を抑えることで、同等に調整した固定動作スケジュールより積込み量が 11% 増え、エネルギー消費は 31% 減りました。
 NDEM
油圧ショベル全体が事前に記録した動作で 2 回の掘削サイクルを行い、80 mm の粒子約 63 万個と双方向に連成します。横のグラフはすべてシミュレーションで計算した値です:シリンダ圧力、バケットに働く力とモーメント、旋回トルク、積載量。
 NDEM
同じ油圧ショベルと掘削ピットを、Isaac Sim 上でキーボードからリアルタイムに操作しています。シミュレーションがリアルタイムで動くことを示すための動画です:80 mm の粒子 627,912 個を双方向に連成し、画面上の表示で実時間比は約 1.00 です。
 NDEM
穀物貯蔵庫内ロボットが 160 万個の穀物モデル粒子でできた 28° の山を登り、横切り、下ります。オーガーは 300 rpm で回転して穀物を斜面の下へ跳ね飛ばします。ソルバーは穀物が動いている場所だけを計算するため、RTX 5090 1 枚でリアルタイムに動作します。
建設機械メーカー、自律機械・ロボティクスのスタートアップ、研究機関の皆さまからのご連絡をお待ちしています。具体的な作業シナリオでの技術評価から始めることも、既存のシミュレーション・制御開発フローへの NDEM の統合や共同開発についてご相談いただくこともできます。