이산요소법(DEM)은 모래, 광석, 곡물을 서로 충돌하는 수많은 입자로 계산해 버킷과 재료 사이의 상호작용을 사실적으로 재현합니다. 그러나 엔지니어링용 DEM은 느립니다. 철광석 분광 시뮬레이션의 경우 일반적인 시간 간격이 약 1×10⁻⁶초여서, 굴착 1초를 시뮬레이션하는 데 몇 시간이 걸리고 폐루프 제어에는 쓸 수 없습니다.
NDEM은 입자 간 접촉을 강성이 큰 스프링으로 조금씩 적분하는 대신 비평활 구속 조건으로 풉니다. 그래서 약 1×10⁻⁴초, 즉 기존 엔지니어링 DEM보다 약 100배 큰 시간 간격에서도 안정적으로 계산합니다. 솔버는 NVIDIA Warp로 직접 작성되어 GPU에서 실행되므로, 물리 계산이 기계의 실시간 움직임을 따라갑니다.
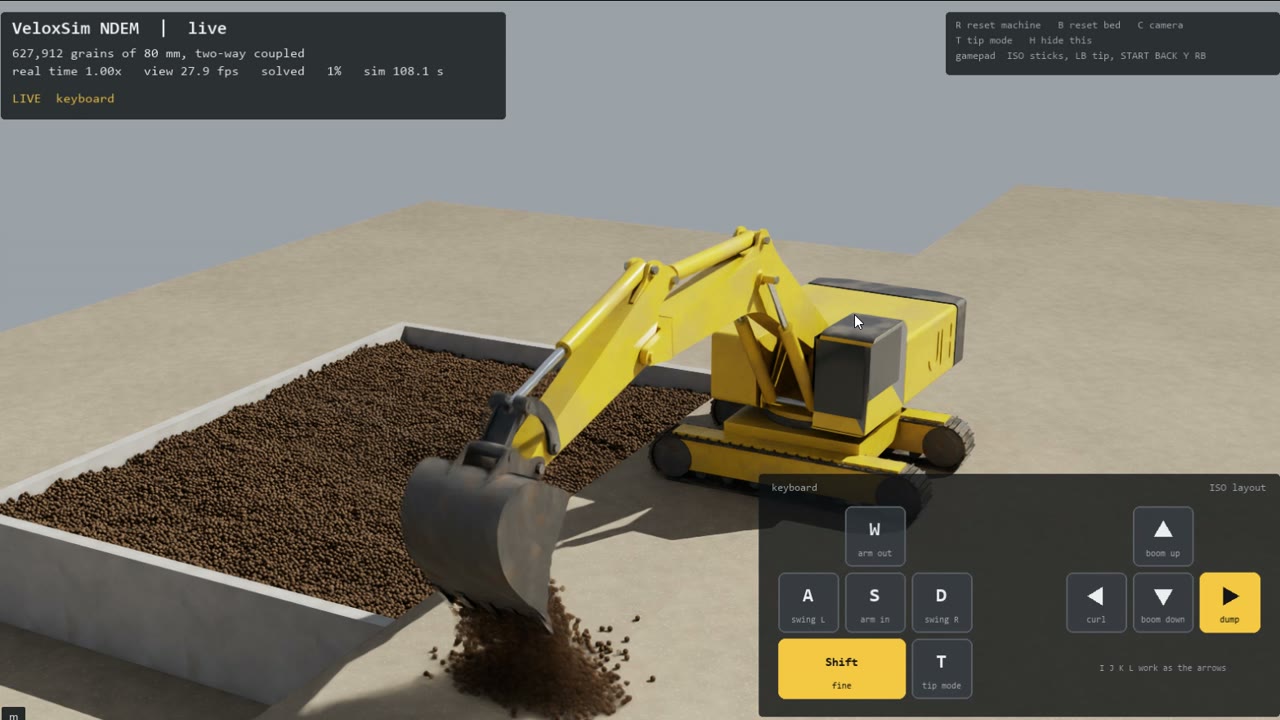
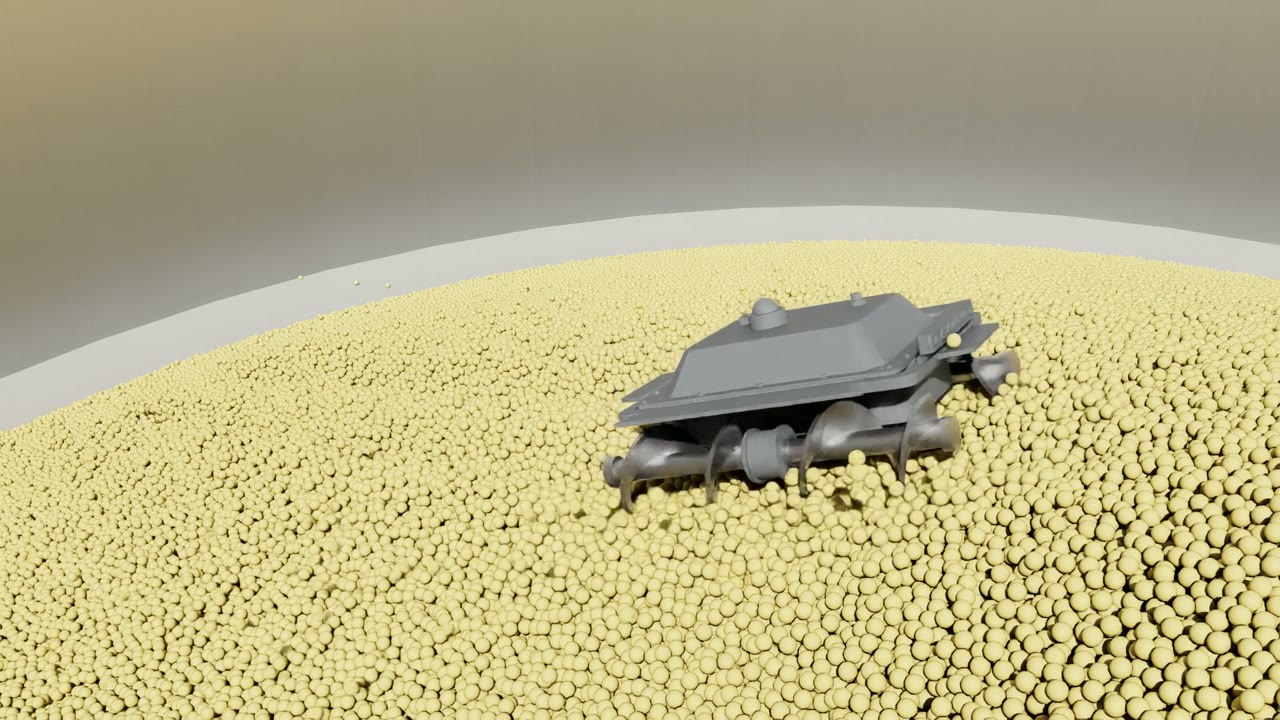
굴착기 데모에서는 80 mm 입자 627,912개가 기계 전체와 양방향으로 연성되며, 화면 표시 기준 실시간 배율 약 1.00을 유지합니다. 솔버는 기계 주변의 입자와 아직 움직이는 입자만 계산하고 나머지는 휴면시키므로, 곡물 저장고 로봇 데모에서는 160만 개 입자로 된 더미를 RTX 5090 한 장으로 실시간 계산합니다.
기계와 입자 사이에서 힘이 양방향으로 전달됩니다. 재료는 버킷에 저항하고, 버킷은 재료를 밀어냅니다. 버킷 하나가 아니라 굴착기나 굴절식 휠 로더의 기계 전체를 입자와 연성할 수 있습니다.
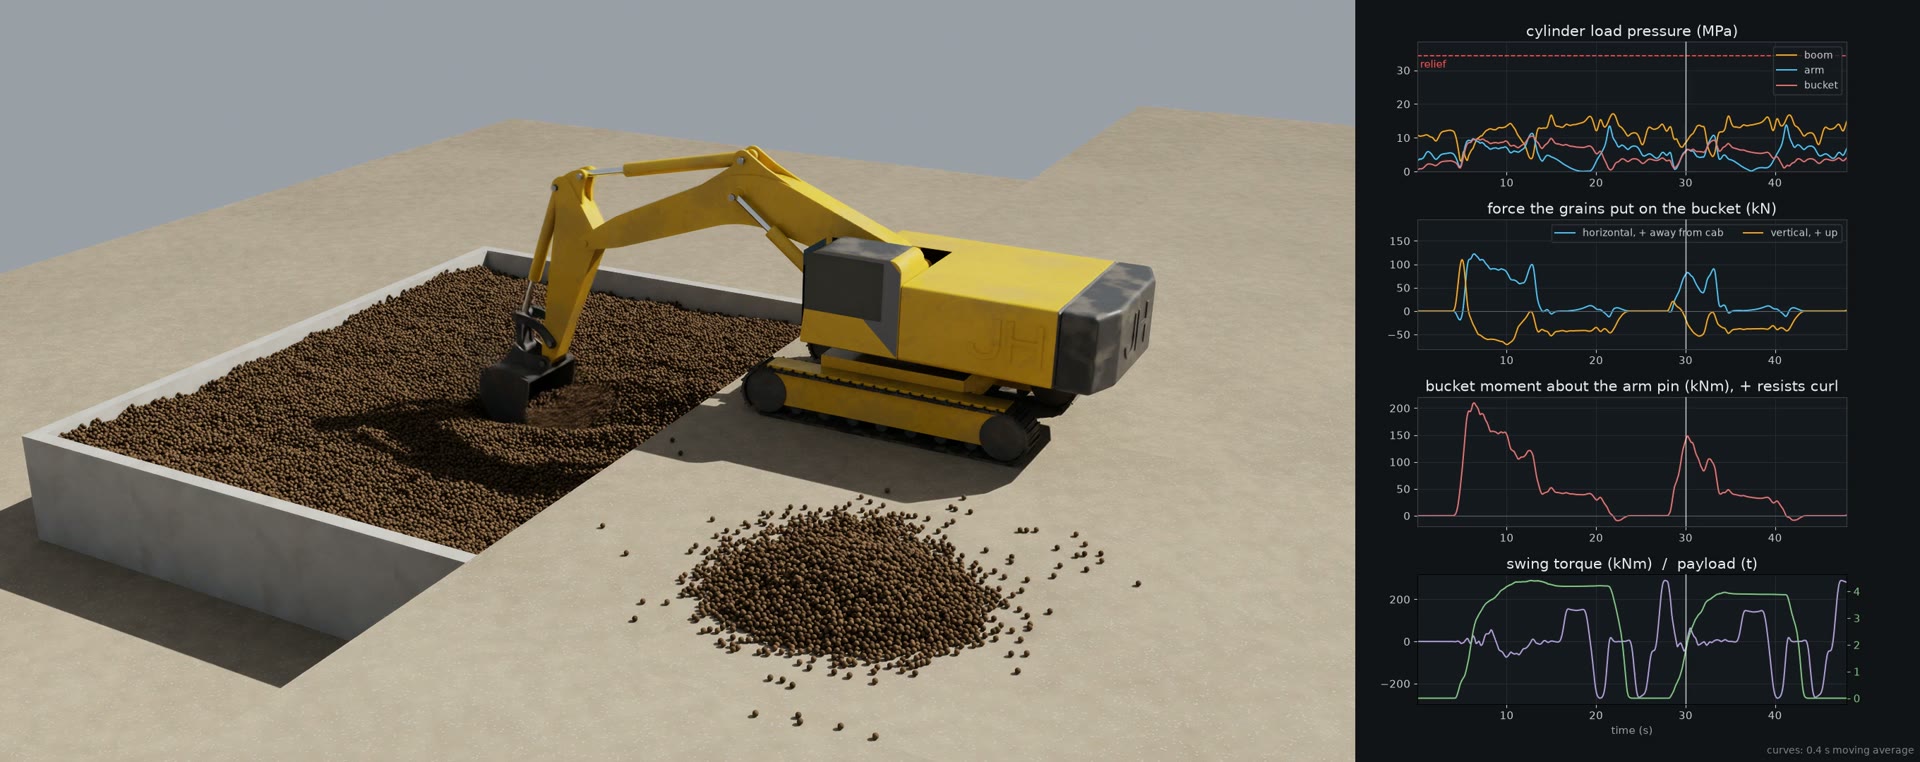
시뮬레이션에서 실린더 부하 압력, 버킷에 작용하는 힘과 모멘트, 선회 토크, 적재량, 에너지 소비를 바로 출력해 굴착 궤적과 제어 전략을 비교할 수 있습니다. 정량적 정확도는 재료 모델의 파라미터 보정에 달려 있습니다. 데모에서는 재료 모델 파라미터를 보정하지 않았으므로 수치는 참고용입니다.
자유롭게 흐르는 곡물부터 점착성이 큰 광석까지, 재료별 입자의 운동과 상호작용을 재현합니다. 저희는 20년 동안 DEM과 벌크 재료 분야에서 현장 실측 데이터로 입상체 재료 모델의 파라미터를 보정해 온 경험이 있습니다.
제어기는 시뮬레이션의 매 스텝에서 힘과 상태를 읽고 반응할 수 있습니다. 버킷 실린더 힘에 기반한 폐루프 적재 제어를 시뮬레이션에서 시연했습니다. 실제 기계 제어 시스템과의 연동은 프로젝트별로 검토합니다.
헤드리스 배치 시뮬레이션과 대규모 병렬 강화학습을 전제로 아키텍처를 설계했습니다. 설계 목표에는 도메인 랜덤화와 결정론적 재생 지원도 포함되지만, 완성된 인터페이스로는 아직 공개하지 않았습니다.
건설기계 자율화의 어려움은 기계와 벌크 재료 사이의 상호작용에 있습니다. 아래 세 가지 적용 분야는 모두 같은 입상체 솔버 위에서 구현됩니다.
굴착, 들어 올리기, 선회, 덤핑까지 전체 작업 사이클을 시뮬레이션하고, 매 순간의 실린더 압력, 버킷에 작용하는 힘, 적재량을 계산합니다. 굴착 궤적과 자율 제어 알고리즘의 개발과 평가에 활용할 수 있습니다.
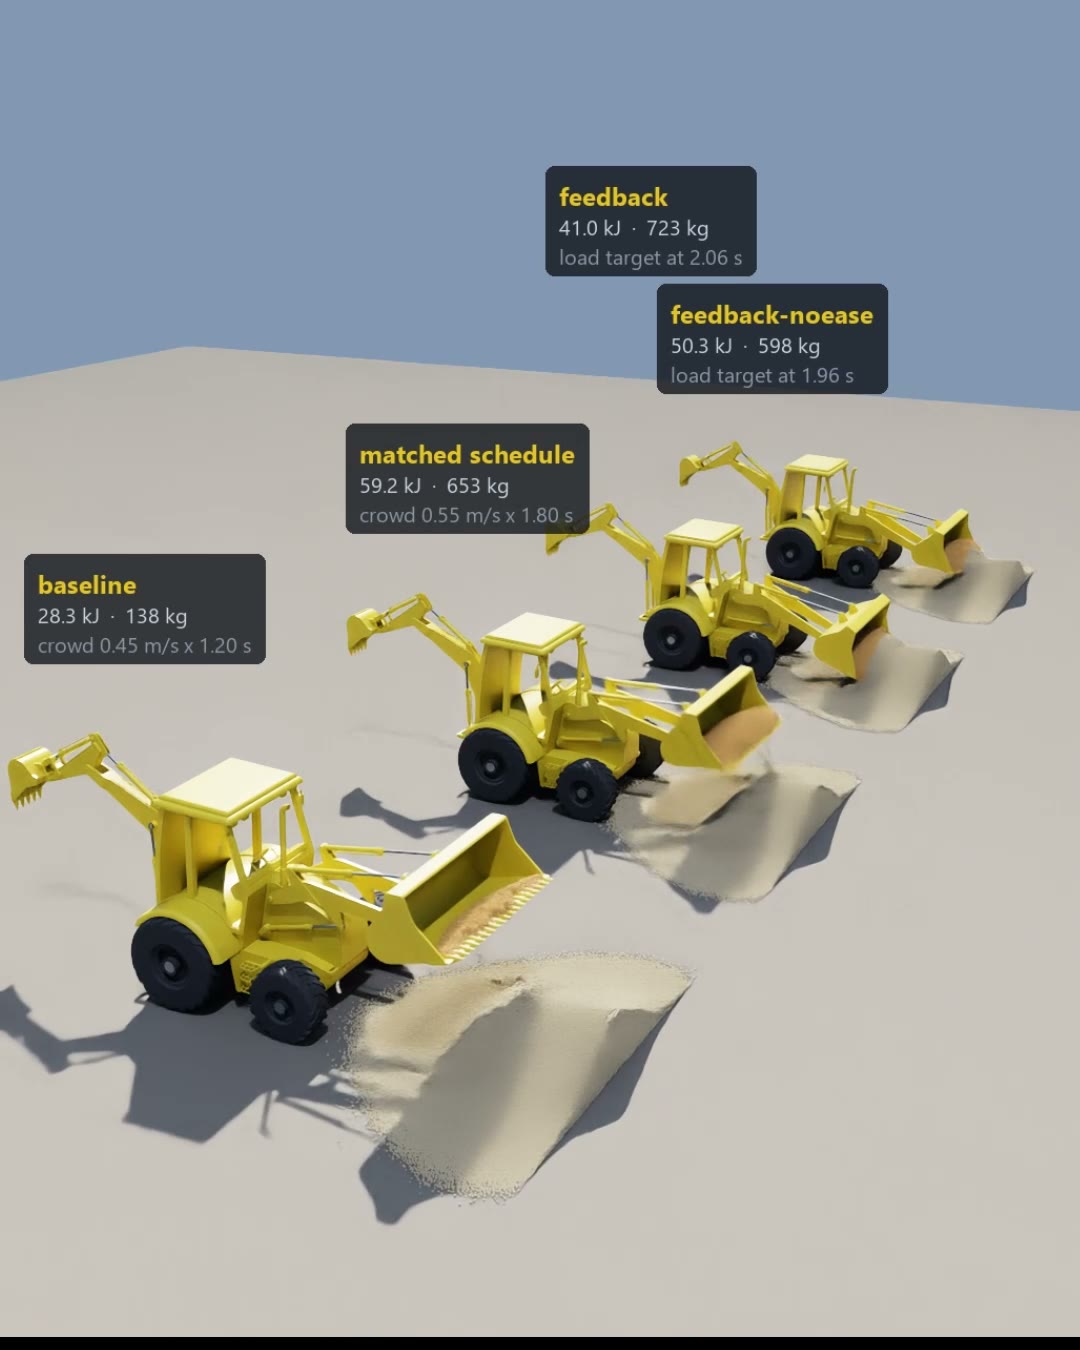
굴절식 휠 로더가 재료 더미에 진입하고, 버킷을 안쪽으로 기울여 퍼 담고, 들어 올리는 전 과정을 입상체 재료와 양방향으로 연성해 계산합니다. 여러 대를 동시에 실행할 수 있어, 같은 더미에서 적재 전략별 적재량과 에너지 소비를 비교할 수 있습니다.
시뮬레이션에서 제어기를 폐루프로 시험합니다. 저희 제어기는 버킷 실린더 힘을 감시하다가 부하가 커지면 버킷을 안쪽으로 기울이는 속도를 낮추는데, 비슷한 수준으로 조정한 고정 동작 스케줄보다 적재량은 11% 많고 에너지 소비는 31% 적었습니다. 같은 환경은 대규모 병렬 강화학습도 전제로 설계했습니다.
NDEM은 NVIDIA Warp로 직접 작성되어 로봇 학습 워크로드와 같은 GPU에서 실행됩니다. NDEM과 Newton의 양방향 연성을 시연했고, Isaac Sim에서 렌더링하고 조작하고 있습니다. Newton과 Isaac Lab에 통합된 NDEM 솔버(베타)는 개발 중입니다.
고객의 자율 제어 알고리즘, 강화학습 정책 또는 ROS 2 노드. 매 스텝 상태를 읽고 제어 명령을 출력합니다.
렌더링과 인터랙티브 조작. 이 사이트의 굴착기, 휠 로더, 곡물 저장고 로봇 데모에 사용했습니다.
NDEM 솔버를 통합한 병렬 학습용 베타 버전이 로드맵에 있습니다.
기계 다물체 동역학. Featherstone 솔버와의 양방향 연성을 시연했으며, 휠 로더 데모에서는 기계 전체를 Newton + MuJoCo-Warp로 구동합니다.
입상체 솔버: 비평활 접촉, 점착력, 입자 휴면과 재활성화.
NDEM의 GPU 커널은 Warp로 직접 작성했습니다.
예: 곡물 저장고 로봇 데모에 사용한 RTX 5090 한 장.
모든 영상은 VeloxSim 솔버로 생성했으며, 시뮬레이션 설정과 결과 설명을 함께 제공합니다.
 NDEM
휠 로더 네 대가 약 100만 개 입자 속에서 함께 적재하며, 각각 다른 제어기로 움직입니다. 버킷 실린더의 힘을 감시해 버킷을 안쪽으로 기울이는 속도를 낮추자, 비슷한 수준으로 조정한 고정 동작 스케줄보다 적재량은 11% 늘고 에너지는 31% 줄었습니다.
 NDEM
유압 굴착기 전체가 미리 기록한 동작으로 굴착 사이클 두 번을 수행하며, 80 mm 입자 약 63만 개와 양방향으로 연성됩니다. 옆의 그래프는 모두 시뮬레이션으로 계산한 값입니다: 실린더 압력, 버킷에 작용하는 힘과 모멘트, 선회 토크, 적재량.
 NDEM
같은 굴착기와 굴착장을 Isaac Sim에서 키보드로 실시간 조작합니다. 시뮬레이션이 실시간으로 돌아간다는 것을 보여 주는 영상입니다: 80 mm 입자 627,912개를 양방향으로 연성하며, 화면 표시 기준 실시간 배율은 약 1.00입니다.
 NDEM
곡물 저장고 로봇이 160만 개 곡물 입자로 된 28° 더미를 오르고, 가로지르고, 내려갑니다. 오거는 300 rpm으로 회전하며 곡물을 비탈 아래로 쳐냅니다. 솔버는 곡물이 움직이는 곳에서만 계산하므로 RTX 5090 한 장으로 실시간 실행됩니다.
건설기계 제조사, 자율 기계·로보틱스 스타트업, 연구 기관의 연락을 환영합니다. 구체적인 작업 시나리오로 기술 평가부터 시작할 수도 있고, 기존 시뮬레이션·제어 개발 흐름에 NDEM을 통합하거나 공동 개발하는 방안을 논의할 수도 있습니다.